Blokschema’s
Aandrijving (A)
Blokschema’s bewegingsketen (BSb)
Opgave 1
Beschouw de zeCar, een door een vliegwiel aangedreven karretje. Stel een blokschema op van de bewegingsketen met als ingangssignaal de rotatiesnelheid van het vliegwiel en als uitgangssignaal de voorwaartse snelheid van het karretje. Benoem alle nodige geometrische parameters en de tussensignalen.


www.teachersource.com/product/flywheel-powered-zecar/energy
(Geen uitwerking beschikbaar)
Opgave 2
Bekijk het filmpje www.youtube.com/watch?v=LpnnivLP3-c met als zoekterm: Bicycle Bell Assembly Animation. Dit filmpje toont hoe een fietsbel, zoals weergeven in de afbeelding hieronder, geassembleerd word.

Stel een blokschema op van de bewegingsketen van de fietsbel. Gebruik als ingangssignaal de snelheid waarmee de duim het mechanisme aandrijft en als uitgangssignaal de rotatiesnelheid van het onderdeel waar de “hamertjes” aan vast zitten. Benoem alle tussensignalen en parameters die van belang zijn, gebruik voor de naamgeving van de onderdelen ook de letters zoals die zijn weergegeven in de afbeelding. Tip: Als je zelf een fiets hebt met een vergelijkbare bel kun je deze uit elkaar halen en het mechanisme in het echt bekijken.
Opgave 3
Een planeetwielmechanisme kan in 3 verschillende overbrengingen functioneren. Drie verschillende delen van het mechanisme roteren rond het middelpunt, dit zijn de “Ring gear”, de “Sun gear” en de “Planetary Carrier”. Elk van deze drie delen kan gebruikt worden als input van het mechanisme. Verder zal één van deze drie niet roteren, die is dan aan de basis verbonden. Het overgebleven onderdeel is dan de output van dit mechanisme. Kies zelf het input onderdeel, het statisch onderdeel en het output onderdeel. Geef duidelijk aan welke onderdelen je gebruikt als input, output en als statisch onderdeel. Maak een blokschema met als ingang de rotatiesnelheid van de input. Het blokschema moet eindigen met de rotatiesnelheid van de output van het mechanisme. Zorg dat het blokschema de tussenstappen van het mechanisme duidelijk laat zien.

Tip: bekijk wat animaties van het functioneren van een “planetary gear mechanism”, dit geeft wat meer inzicht in het principe achter dit mechanisme.
(Geen uitwerking beschikbaar)
Opgave 4
Het mechanisme hieronder bestaat uit katrollen, een stang en tandwielen. De touwen uit de katrollen grijpen op afsand L_3 en L_4 aan op de tandwielen. N is het aantal tanden van een tandwiel. Omdat het mechanisme alleen zeer kleine verplaatsingen kent ten opzichte van de weergegeven stand kan de aanname van kleine hoeken gebruikt worden. Ook is bekend dat het systeem zich in statisch evenwicht bevindt.

Stel een blokschema op met als ingang de vertikale verplaatsing van \textrm{m}_1 en als uitgang de vertikale verplaatsing van \textrm{m}_2. Gebruik parameters in je blokken en geef duidelijk aan wat je tussensignaal is.
Gebruik het blokschema om in één vergelijking de relatie tussen de vertikale verplaatsingen van \textrm{m}_1 en \textrm{m}_2 uit te drukken.
Opgave 5
Het mechanisme hieronder bestaat uit katrollen, een stang en tandwielen. De touwen uit de katrollen grijpen op afsand L1 en L2 aan op de tandwielen. N is het aantal tanden van een tandwiel. Omdat het mechanisme alleen zeer kleine verplaatsingen kent ten opzichte van de weergegeven stand kan de aanname van kleine hoeken gebruikt worden. Ook is bekent dat het systeem zich in statisch evenwicht bevindt.

Stel een blokschema op met als ingang de vertikale verplaatsing van \textrm{m}_1 en als uitgang de vertikale verplaatsing van \textrm{m}_2. Gebruik parameters in je blokken en geef duidelijk aan wat je tussensignaal is.
Gebruik het blokschema om in één vergelijking de relatie tussen de vertikale verplaatsingen van \textrm{m}_1 en \textrm{m}_2 uit te drukken.
(Geen uitwerking beschikbaar)
Opgave 6
Het mechanisme hieronder bestaat uit katrollen, een stang en tandwielen. De touwen uit de katrollen grijpen op afstand L_3 en L_4 aan op de tandwielen. N is het aantal tanden van een tandwiel. Omdat het mechanisme alleen zeer kleine verplaatsingen kent ten opzichte van de weergegeven stand kan de aanname van kleine hoeken gebruikt worden. Stel een blokschema op met als ingang de vercale verplaatsing u_1 en als uitgang de verticale verplaatsing van m_1. Gebruik parameters in je blokken en geef duidelijk aan wat je tussensignaal is.

Opgave 7
De motorreductor die in de foto hieronder weergegeven is bestaat uit een aaneenschakeling van een wormwieloverbrenging en drie tandwiel-paren. Van de tandwielen die zich op dezelfde as bevinden mag worden uitgegaan dat deze star verbonden zijn aan elkaar, en dus dezelfde rotaties ondergaan. De tandafstand (spoed, Engels: pitch) op de worm is 1mm en de straal van het wormwiel is R_w. De stralen van de zes tandwielen worden aangegeven met R_1 t/m R_6.

Hieronder vind je een schematische weergave van dit tandwielstelsel.

Maak een blokschema van dit systeem waarvan het ingangssignaal de motor-as-rotatie is en het uitgangssignaal de rotatie van de uitgangs-as, beide gemeten in radialen.
Maak een inschatting van de stralen van de tandwielen op basis van de informatie op de website in de voetnoot).
Bereken de overbrengingsverhouding van deze reductor.
Blokschema’s krachtketen (BSk)
Opgave 1
Beschouw onderstaand systeem van katrollen. Bepaal de versterkingsfactor van dit systeem. Neem aan dat er geen verliezen optreden.

(Geen uitwerking beschikbaar)
Opgave 2
De zwaartekracht trekt de massa met een kracht F_g omlaag. Teken een mechanisme van touw(en) en minder dan 6 katrol(len) waar de trekkracht bij de ingang van dit mechanisme 6 keer kleiner is dan de het getilde gewicht ($F_g = 6F_t$ ). Je mag ervan uitgaan dat het plateau waar het gewicht aan hangt altijd horizontaal blijft.

Opgave 3
Maak een blokschema van de krachtenketen van het onderstaande mechanisme. Gebuik als input van het blokschema de kracht bij het vraagteken. Verwaarloos in het blokschema niet het afstandsverschil tussen de twee katrollen die aan de hefbomen zijn verbonden. Ga wel uit van kleine hoeken in de hefbomen en verwaarloos de wrijving in de katrollen en scharnieren.

Opgave 4
Beschouw dit systeem: Een haspel die over de grond rolt, met aan beide kanten een veer.
- Geef voordat je een blokschema maakt eerst alle tussensignalen een naam en een richting. Let op dat je deze definities in het vervolg van deze opgave blijft gebruiken. Ga er bij deze opgave van uit dat de haspel niet slipt en geen rolweerstand ondervindt.

- Maak een blokschema van dit mechanisme. Teken de krachtenketen boven en de verplaatsingsketen onder. Verbind beide ketens met de veerstijfheden.
Opgave 5
- Bepaal wat er voor het blokschema van de beweging als positieve richtingen gezien wordt voor de tussensignalen. Geef deze richtingen en namen van deze tussensignalen aan in de afbeelding.

Om een blokschema van de krachtenketen te kunnen maken, moet het systeem eerst worden opgedeeld in subsystemen. Geef in elk subsysteem de richting van de kracht en schrijf op wat de overbrenging is in elk subsysteem.
Geef de blokschema’s van de krachtenketen en de verplaatsingsketen. Neem als ingang F_{in} en x_{in}. Houd in de blokschema’s rekening met welke richting je als positief hebt gedefinieerd.
Opgave 6
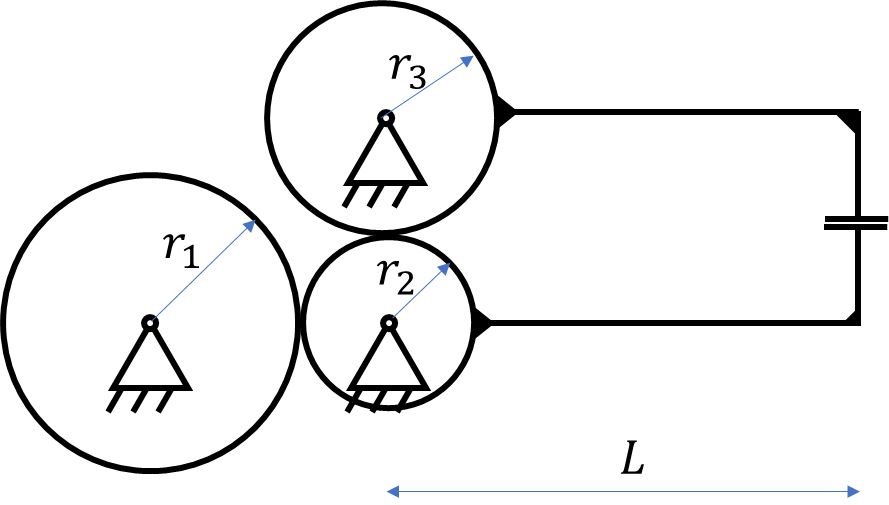
Beschouw het systeem hieronder, bestaande uit een aangedreven tandwiel en twee andere tandwielen waar twee bekken van een klem aan vast ziten. Door een rechtsdraaiend moment uit te oefenen op het eerste tandwiel ontstaat een klemkracht tussen de bekken. Geef een blokschema met als ingang het moment op het eerste tandwiel en als uitgang de kracht tussen de bekken. Teken ook schematische diagrammen van elk lichaam om de krachten en momenten te definiëren.
Opgave 7
Een differentiaaltakel (ook wel Westontakel) is een bijzonder katrollensysteem waarmee grote krachtversterking gerealiseerd kan worden. Het bestaat uit een kettingwiel-set hangend aan het plafond, waarbij de wielen star aan elkaar verbonden zijn, en een vrij draaiend kettingwiel waar een haak aan zit om de last aan de hangen. Zie de schematische weergave hieronder. De ketting wordt door de gebruiker met een afstand $u$ naar beneden getrokken, waarbij de bovenste wielset rechtsom draait. Deze draaiing veroorzaakt dat de onderste katrol omhoog word getild, maar tegelijkertijd geeft de ketting aan de rechterkant mee, wat juist een zakking veroorzaakt van de last. De ketting en de katrollen kunnen als gewichtsloos worden beschouwd. Dit betekent ook dat het slappe deel van de ketting geen kracht uitoefent op de tandwielen. Het systeem is in een hoge stand getekend, maar je mag ervan uitgaan dat de ketting heel lang is en de afstand tussen de twee deelsystemen heel groot.
Teken twee vrijlichaamsdiagrammen waarbij je de krachten in de verschillende delen van de ketting een naam geeft, zo ook voor de krachten in de ophanging en de haak.
Maak een blokschema van dit systeem waarbij de ingangskracht de kracht van de gebruiker is en de uitgangskracht de last. Benoem en illustreer zelf de benodigde systeemparameters en signalen.
Kies een aantal verschillende waardes voor de wieldiameters en bepaal de daarbij horende krachtversterkingsfactor (je mag het best spannend maken).

Blokschema’s vierpolen en veren (BSv)
Opgave 1
Stel van bovenstaand systeem een blokschema op met de bewegingsketen boven en de bekrachtigingsketen onder, dus met de verpaatsing x als ingangssignaal en de kracht F als uitgangssignaal. Benoem alle parameters en tussensignalen.

Opgave 2
Bestudeer het systeem hieronder. Maak een vierpolig blokschema die dit systeem beschrijft. Geef in schematische tekeningen duidelijk aan in welke richtingen de krachten en verplaatsingen positief zijn. Zorg dat in het blokschema de bewegingsketen boven staat en de krachtketen onder.

Opgave 3
Hierboven staat een mechanisme met veer en een bijbehorend blokschema weergegeven. Bepaal de vervangende veerstijfheid k'= \frac{F_x}{x} van het systeem, Tip: Vereenvoudig eerst het systeem, daarna is het een stuk makkelijker.

Opgave 4
Beschouw het systeem hieronder, bestaande uit een tweetal tandwielen met daaraan een hefboom bevestigd, twee starre stangen, twee eveneens starre driehoekvormige lichamen, en een veer met stijfheid k. Men oefent een kracht F uit en is geïnteresseerd in de daarbij horende verplaatsing x.

Geef een blokschema met als ingang de verplaatsing 𝑥 en als uitgang de kracht 𝐹. Houd daarbij de verplaatsingsketen en de bekrachtigingsketen gescheiden (boven/onder) en verbind ze alleen met een veer-blok. Geef ook de benodigde diagrammen en formules die nodig zijn voor het opstellen van het blokschema.
Geef de inverse van het blokschema bij vraag a, met nu als ingang de kracht F en als uitgang de verplaatsing 𝑥.
Bepaal, door eerst het blokschema (van vraag a of b, kan allebei) zo ver mogelijk te versimpelen, de equivalente stijfheid k'= \frac{F}{x} van het systeem. Dit is hetzelfde als het bepalen van de overdrachtsfunctie van 𝑥 naar 𝐹.
Opgave 5
Beschouw onderstaand systeem, bestaande uit twee tandwielen, elk met een starre stang eraan verbonden. De rechter hefboom wordt naar beneden geduwd met kracht 𝐹 terwijl de linker hefboom weerstand ondervindt van de veer die wordt ingedrukt. Beschouw alleen kleine verplaatsingen.

Maak een blokschema met als ingang de indrukking x, en als uitgang de daarbij horende kracht F. Dat betekent dat de bovenste keten de bewegingsketen is, en de onderste keten, in tegengestelde richting, de krachtketen. De twee ketens zijn verbonden middels het veer-blok. Pak de opgave aan door eerst van elk lichaam schematische tekeningen te maken met daarin de krachten en de verplaatsingen, en hun benamingen. Stel vervolgens per lichaam de relevante statica en kinematica formules op. Stel dan pas het blokschema op.
Opgave 6
Beschouw onderstaand systeem. Dit is een uitbreiding op het systeem van opgave opgave 5. De uitbreiding bestaat uit een hefboom die aangrijpt aan de onderkant van de veer en via een stang aangrijpt op de rand van het rechter tandwiel. Maak een blokschema met als ingang de verplaatsing x, en als uitgang de daarbij horende kracht F.

Opgave 7
Beschouw het systeem hieronder, bestaande uit twee starre lichamen en twee veren. Het ene starre lichaam is een schijf, wrijvingsloos scharnierend aan de basis bevestigd, waaraan een torsieveer gekoppeld is met stijfheid k_{\theta}. Het andere lichaam bestaat uit twee gekoppelde schijven, ook wrijvingsloos scharnierend met de basis, die meedraait met het eerste lichaam door middel van een niet-slippend contact. Er is een veer met stijfheid k tussen de twee lichamen gespannen om de buitenste contouren, zoals weergegeven in de figuur. Zwaartekracht wordt niet beschouwd.

Maak vier schematische tekeningen, twee voor elk lichaam, één voor de kinematica en één voor de statica, waarin je de krachten, momenten en bewegingsvariabelen benoemd en hun positieve richting aanduid. Geef bij elke tekening de daarbij horende formule, zij het van de kinematica of van het evenwicht.
Teken een blokschema van het systeem. Gebruik de verplaatsing x als ingangssignaal en de kracht F als uitgangssignaal. Dus het bovenste gedeelte van het blokschema geeft de bewegingsketen weer en het onderste gedeelte de krachtketen.
Zijn de torsieveer en de trekveer in serie of in parallel geschakeld? Geef een onderbouwing voor jouw antwoord.
Druk de veerenergie van het systeem uit als functie van de verplaatsing x, in termen van de geometrische variabelen en de stijfheden van het systeem. Neem aan dat de veren lineair zijn en niet voorgespannen.
Opgave 8
Van een mechanisch systeem is het volgende blokschema gegeven:

Bepaal uit het gegeven blokschema de vervangende veerstijfheid k'= \frac{F}{x} van het systeem. Voer daarvoor eerst enkele versimpelingen van het blokschema door.
Opgave 9
Beschouw het systeem hieronder, bestaande uit drie starre stangen en twee veren. Het systeem kent geen verliezen en zwaartekracht speelt geen rol.

- Maak schematische tekeningen, twee voor elk lichaam, één voor de kinematica en één voor de statica, waarin je de krachten, momenten en bewegingsvariabelen benoemt en hun positieve richting aanduidt. Geef bij elke tekening de daarbij horende formule, zij het van de kinematica of van het evenwicht.
b)Teken een blokschema van het systeem. Gebruik de verplaatsing x als ingangssignaal en de kracht F als uitgangssignaal. Dus het bovenste gedeelte van het blokschema geeft de bewegingsketen weer en het onderste gedeelte de krachtketen.
Zijn de twee veren in serie of in parallel geschakeld? Geef een onderbouwing voor jouw antwoord.
Bepaal hoeveel energie er wordt opgeslagen in veer 1 (met stijfheid k_1) als de totale indrukking van het systeem x gelijk is aan 0,01m, gegeven dat a = 2, k_1 = 60\text{N/m} en k_2 = k_3 = 85\text{N/m}.
Opgave 10
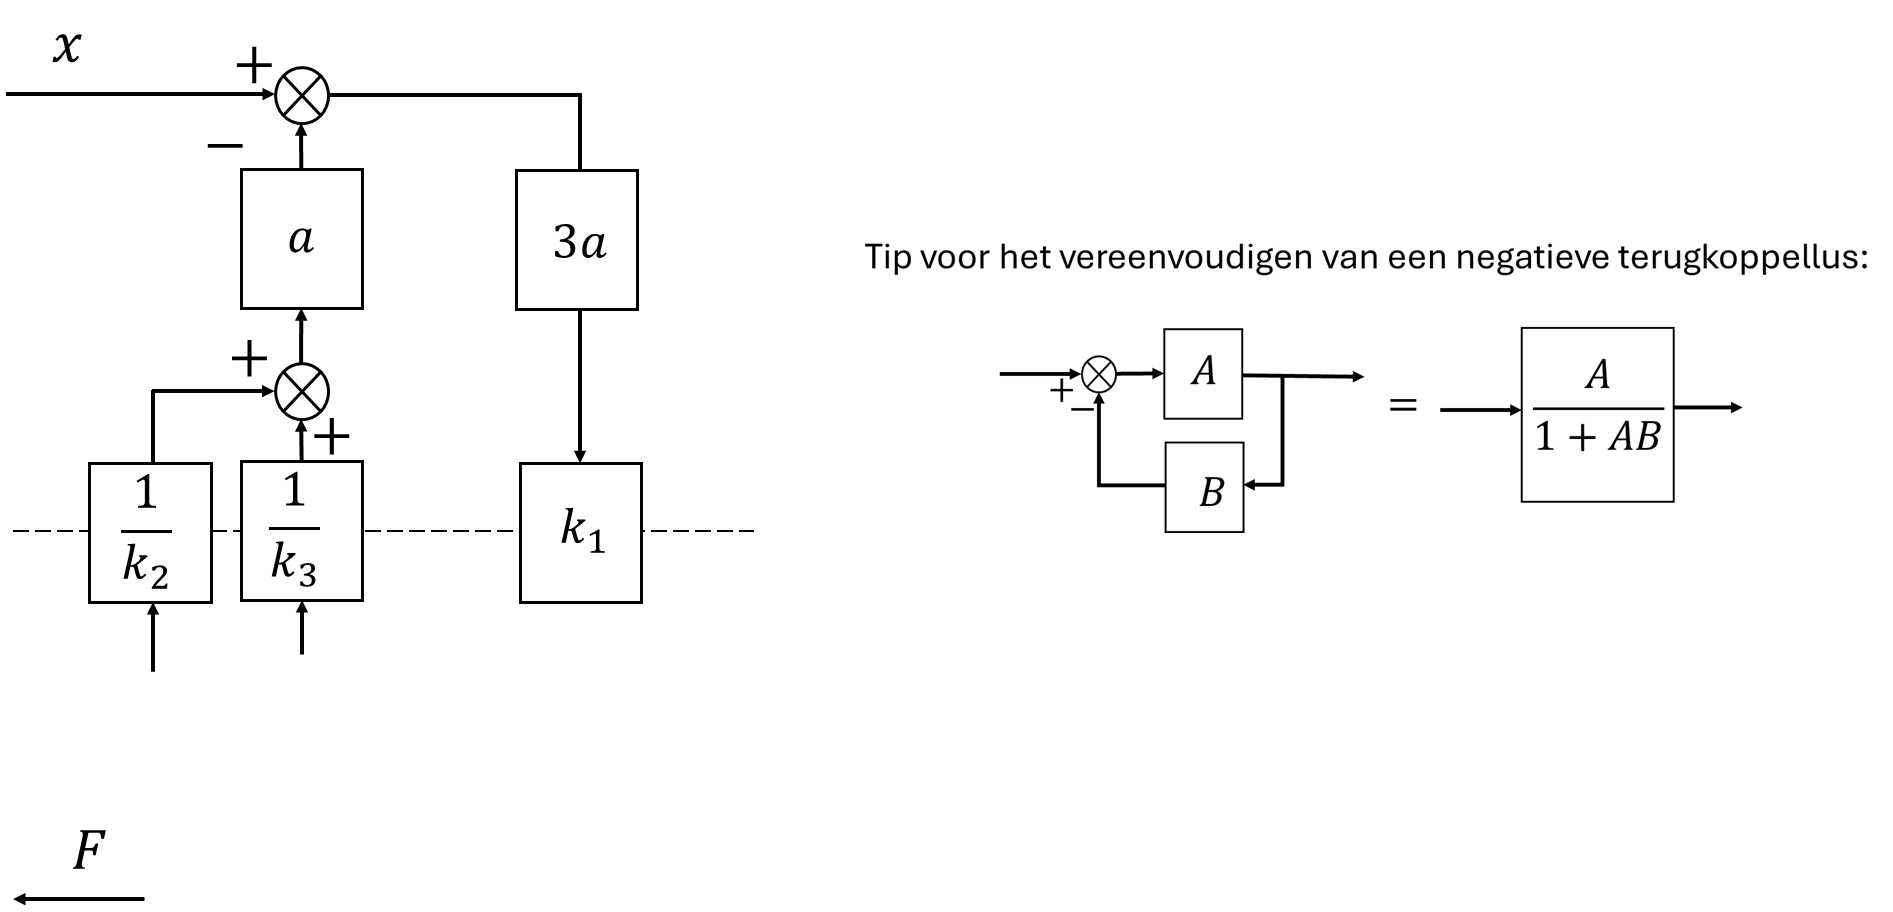
Maak het gegeven blokschema af, voer eventueel versimpelingen van het blokschema door, en bepaal vervolgens de vervangende veerstijfheid k'= \frac{F}{x} van het systeem.
Opgave 11
Beschouw het systeem hieronder, bestaande uit drie starre stangen en twee veren. In deze opgave verwaarlozen we de effecten van wrijving en van zwaartekracht.

- Maak gebruik van onderstaande schematische tekeningen om de af te spreken positieve bewegingsen krachtrichtingen aan te duiden. Geef elke gebruikte grootheid een naam. Geef verder de formules die nodig zijn om een blokschema op te stellen (evenwicht, kinematica en veerkracht).

Teken een blokschema van het systeem. Gebruik de verplaatsing x als ingangssignaal en de kracht F als uitgangssignaal. Dus het bovenste gedeelte van het blokschema geeft de bewegingsketen weer en het onderste gedeelte de krachtketen.
Zijn de twee veren in serie geschakeld of parallel geschakeld? Geef een onderbouwing voor jouw antwoord.
Opgave 12
Bepaal uit het gegeven blokschema de vervangende veerstijfheid k'= \frac{F}{x} van het systeem. Voer daarvoor eerst enkele versimpelingen van het blokschema door.

Opgave 13
Beschouw het systeem hieronder, bestaande uit één star lichaam en drie veren. In deze opgave verwaarlozen we de effecten van wrijving en van zwaartekracht.

- Maak gebruik van onderstaande schematische tekeningen om de af te spreken positieve bewegingsen krachtrichtingen aan te duiden. Geef elke gebruikte grootheid een naam. Geef verder de formules die nodig zijn om een blokschema op te stellen (evenwicht, kinematica en veerkracht).

Teken een blokschema van het systeem. Gebruik de verplaatsing x als ingangssignaal en de kracht F als uitgangssignaal. Dus het bovenste gedeelte van het blokschema geeft de bewegingsketen weer en het onderste gedeelte de krachtketen.
Is hier sprake van - een seriële schakeling van alledrie de veren, - een parallele schakeling van alledrie de veren of - een combinatie van seriële en parallele schakelingen? Geef een onderbouwing van jouw antwoord en als je het derde geval kiest, geef dan aan tussen welke veren een parallele schakeling geldt en tussen welke een seriële schakeling geldt.
Opgave 14
Bepaal uit het gegeven blokschema de vervangende veerstijfheid k'= \frac{F}{x} van het systeem. Voer daarvoor eerst enkele versimpelingen van het blokschema door.

Opgave 15
Beschouw het systeem hieronder, bestaande uit twee starre hefbomen, een katrol, een kabel en twee veren. In deze opgave verwaarlozen we de effecten van wrijving en van zwaartekracht.

Maak twee schematische tekeningen voor elk van de twee subsystemen (de twee starre hefbomen). Maak per subsysteem een schema voor de af te spreken positieve krachtrichtingen, en een voor de af te spreken positieve verplaatsingen. Geef elke gebruikte grootheid een naam. Geef ook de formules die nodig zijn om een blokschema op te stellen (evenwicht, kinematica, veerkracht).
Teken een blokschema van het systeem. Gebruik de verplaatsing x als inganssignaal en de kracht F als uitgangssignaal. Dus het bovenste gedeelte van het blokschema geeft de bewegingsketen weer en het onderste gedeelte de krachtketen.
Zijn de twee veren in serie geschakeld of parallel geschakeld? Geef een onderbouwing voor jouw antwoord.
Opgave 16
Bepaal uit het gegeven blokschema de vervangende veerstijfheid k'= \frac{F}{x} van het systeem. Voer daarvoor eerst enkele versimpelingen van het blokschema door.

Opgave 17
Beschouw het systeem hieronder, bestaande uit drie starre stangen en twee veren. In deze opgave verwaarlozen we de effecten van wrijving en van zwaartekracht.

Maak voor elk van de twee horizontale stangen (hefbomen) twee schematische tekeningen (totaal vier): één voor de krachten en één voor de verplaatsingen. In de schema’s voor de verplaatsingen geef je de richtingen van de verplaatsingen aan die jij als positief definieert, en in de schema’s voor de krachten geef je de richtingen van de krachten aan die jij als positief definieert. Geef elke gebruikte grootheid een naam. Geef verder ook de formules die gelden voor de kinematica, voor het statisch evenwicht, en voor de veerkrachten.
Teken een blokschema van het systeem. Gebruik de verplaatsing x als inganssignaal en de kracht F als uitgangssignaal. Dus het bovenste gedeelte van het blokschema geeft de bewegingsketen weer en het onderste gedeelte de krachtketen.
Zijn de twee veren in serie geschakeld of parallel geschakeld? Geef een onderbouwing voor jouw antwoord.
Opgave 18
Bepaal uit het gegeven blokschema de vervangende veerstijfheid k'= \frac{F}{x} van het systeem. Voer daarvoor eerst enkele versimpelingen van het blokschema door.

Opgave 19
Beschouw het systeem hieronder, bestaande uit een starre hefboom scharnierend met de grond, twee veren, twee katrollen en touw. In deze opgave verwaarlozen we de effecten van wrijving en van zwaartekracht.

Maak schematische tekeningen van de (zelf te kiezen) subsystemen waarin gebruikte symbolen en de richtingsafspraken voor positieve krachten en verplaatsingen duidelijk gemaakt worden. Geef ook de formules die nodig zijn om een blokschema op te stellen (evenwicht, kinematica, veerkracht).
Teken een blokschema van het systeem. Gebruik de verplaatsing x als onafhankelijke ingangssignaal en de kracht F als uitgangssignaal. Dus het bovenste gedeelte van het blokschema geeft de bewegingsketen weer en het onderste gedeelte de krachtketen.
Is hier sprake van een seriële schakeling van de veren, een parallele schakeling of een combinatie daarvan? Leg uit.
Opgave 20
Bepaal uit het gegeven blokschema de vervangende veerstijfheid k'= \frac{F}{x} van het systeem. Voer daarvoor eerst enkele versimpelingen van het blokschema door.

Opgave 21
Beschouw het systeem hieronder, bestaande uit drie veren twee tandwielen en een starre hefboom die verbonden is aan het rechter tandwiel. In deze opgave verwaarlozen we de effecten van wrijving en van zwaartekracht.

Maak schematische tekeningen van de (zelf te kiezen) subsystemen waarin gebruikte symbolen en de richtingsafspraken voor positieve krachten en verplaatsingen duidelijk gemaakt worden. Geef ook de formules die nodig zijn om een blokschema op te stellen (evenwicht, kinematica, veerkracht).
Teken een blokschema van het systeem. Gebruik de kracht F als onafhankelijke ingangssignaal en de verplaatsing x als uitgangssignaal. Dus het bovenste gedeelte van het blokschema geeft de krachtketen weer en het onderste gedeelte de bewegingsketen.
Is hier sprake van
- een seriële schakeling van alledrie de veren,
- een parallele schakeling van alledrie de veren of
- een combinatie van seriële en parallele schakelingen? Geef een onderbouwing van jouw antwoord en als je het derde geval kiest, geef dan aan tussen welke veren een parallele schakeling geldt en tussen welke een seriële schakeling geldt.
Opgave 22
Maak het blokschema hieronder af, voer eventueel versimpelingen door, en bepaal vervolgens de vervangende veerstijfheid k'= \frac{F}{x} van het systeem.

Opgave 23
Beschouw het systeem hieronder, bestaande uit drie veren en twee starre lichamen. De starre lichamen bestaan elk uit rechte hefbomen en een schijf waarlangs een kabel afgewikkeld wordt. Deze kabel verbindt het linker en het rechter deelsysteem door middel van veer 2. In deze opgave verwaarlozen we de effecten van wrijving en van zwaartekracht.

Maak twee schematische tekeningen van elk van de twee subsystemen (de starre lichamen). Gebruik per subsysteem een schema voor de af te spreken positieve krachtrichtingen, en een voor de af te spreken positieve verplaatsingen. Geef elke gebruikte grootheid een naam. Geef ook de formules die nodig zijn om een blokschema op te stellen (evenwicht, kinematica, veerkracht).
Teken een blokschema van het systeem. Gebruik de kracht F als onafhankelijke ingangssignaal en de verplaatsing x als uitgangssignaal. Dus het bovenste gedeelte van het blokschema geeft de krachtketen weer en het onderste gedeelte de bewegingsketen.
Geef per combinatie van veren aan of dit een seriële of parallele schakeling is (dus veer 1 en 2, veer 2 en 3, en veer 1 en 3). Geef een onderbouwing voor jouw antwoord.
Opgave 24
Maak het gegeven blokschema af, voer eventueel versimpelingen door, en bepaal vervolgens de vervangende veerstijfheid k'= \frac{F}{x} van het systeem.

Opgave 25
Beschouw het systeem hierondernaast, bestaande uit drie veren en twee lichamen die tegen elkaar afrollen door twee kromme tandheugels. Het systeem kent geen verliezen en zwaartekracht wordt niet beschouwd.

Teken een blokschema van het systeem. Gebruik de kracht F als onafhankelijke ingangssignaal, en de verplaatsing x als uitgangssignaal. Dus het bovenste gedeelte van het blokschema geeft de krachtketen weer en het onderste gedeelte de bewegingsketen. Geef de definitie van de krachten, verplaatsingen en rotaties weer in de gegeven schema’s. Schrijf ook de formules die je gebruikt op.
Is hier sprake van een seriële schakeling van de veren, een parallelle schakeling, of een combinatie daarvan. Leg uit.
Geef de vervangende veerstijfheid k_v= \frac{F}{x} in termen van D, k_1, k_2 en k_3.
Opgave 26
Beschouw het systeem hieronder, bestaande uit drie veren en twee hefbomen. Het systeem kent geen verliezen en zwaartekracht wordt niet beschouwd.

- Teken een blokschema van het systeem. Gebruik de kracht F als onafhankelijke ingangssignaal, en de verplaatsing x als uitgangssignaal. Dus het bovenste gedeelte van het blokschema geeft de krachtketen weer en het onderste gedeelte de bewegingsketen. Geef de definitie van de krachten, verplaatsingen en rotaties weer in de gegeven schema’s. Schrijf ook de formules op waarmee je het blokschema opstelt.

- Is hier sprake van een seriële schakeling van de veren, een parallelle schakeling, of een combinatie daarvan. Leg uit.
Opgave 27
Bepaal de vervangende veerstijfheid k_v= \frac{F}{x} van onderstaand systeem.

Opgave 28
Beschouw het systeem hieronder, bestaande uit drie stangen en twee veren. Het systeem kent geen verliezen en zwaartekracht wordt niet beschouwd.

Teken een blokschema van het systeem. Gebruik de verplaatsing x als onafhankelijk ingangssignaal, en de kracht F als uitgangssignaal. Dus het bovenste gedeelte van het blokschema geeft de bewegingsketen weer en het onderste gedeelte de krachtketen. Introduceer waar nodig duidelijke namen voor variabelen en illustreer de tekenafspraken.
Geef de vervangende veerstijfheid k_v= \frac{F}{x} in termen van a, k_1 en k_2.
Opgave 29
Beschouw het systeem hieronder, bestaande uit een stang, drie veren en een katrol. Het systeem kent geen verliezen en zwaartekracht wordt niet beschouwd.

Teken een blokschema van het systeem. Gebruik de verplaatsing x als onafhankelijk ingangssignaal, en de kracht F als uitgangssignaal. Dus het bovenste gedeelte van het blokschema geeft de bewegingsketen weer en het onderste gedeelte de krachtketen. Introduceer waar nodig duidelijke namen voor variabelen en illustreer de tekenafspraken (positieve richtingen van krachten en verplaatsingen).
Geef de vervangende veerstijfheid k_v= \frac{F}{x} in termen van a, k_1, k_2 en k_3.