Kinematica - Mechanismen analyse - Vrijheidsgraden bepalen
WB1641 Werktuigkundig Ontwerpproject 1
Inleiding
Deze pagina dient als naslag bij het college over “Kinematica - Mechanismen analyse - Vrijheidsgraden bepalen” horende bij het tweede T1 college van het vak WOP1. In hetzelfde college is ook het thema “Kinematica - Exact Constraint Design - Vrijheidsgraden starre lichamen” behandeld. Deze twee thema’s hangen nauw met elkaar samen.
In dit college staat de vraag centraal hoe we het aantal vrijheidsgraden van een stangenmechanisme bepalen. Hiervoor kan een eenvoudige formule worden toegepast, maar die wel met beleid moet worden toegepast. Daarom beginnen we bij hoe deze formule tot stand komt, en zullen we ook kijken naar gevallen waarin ze niet van kracht is. Ook hier zullen we het begrip over-constrained weer tegenkomen.
Voorbeeld vierstangenmechanisme
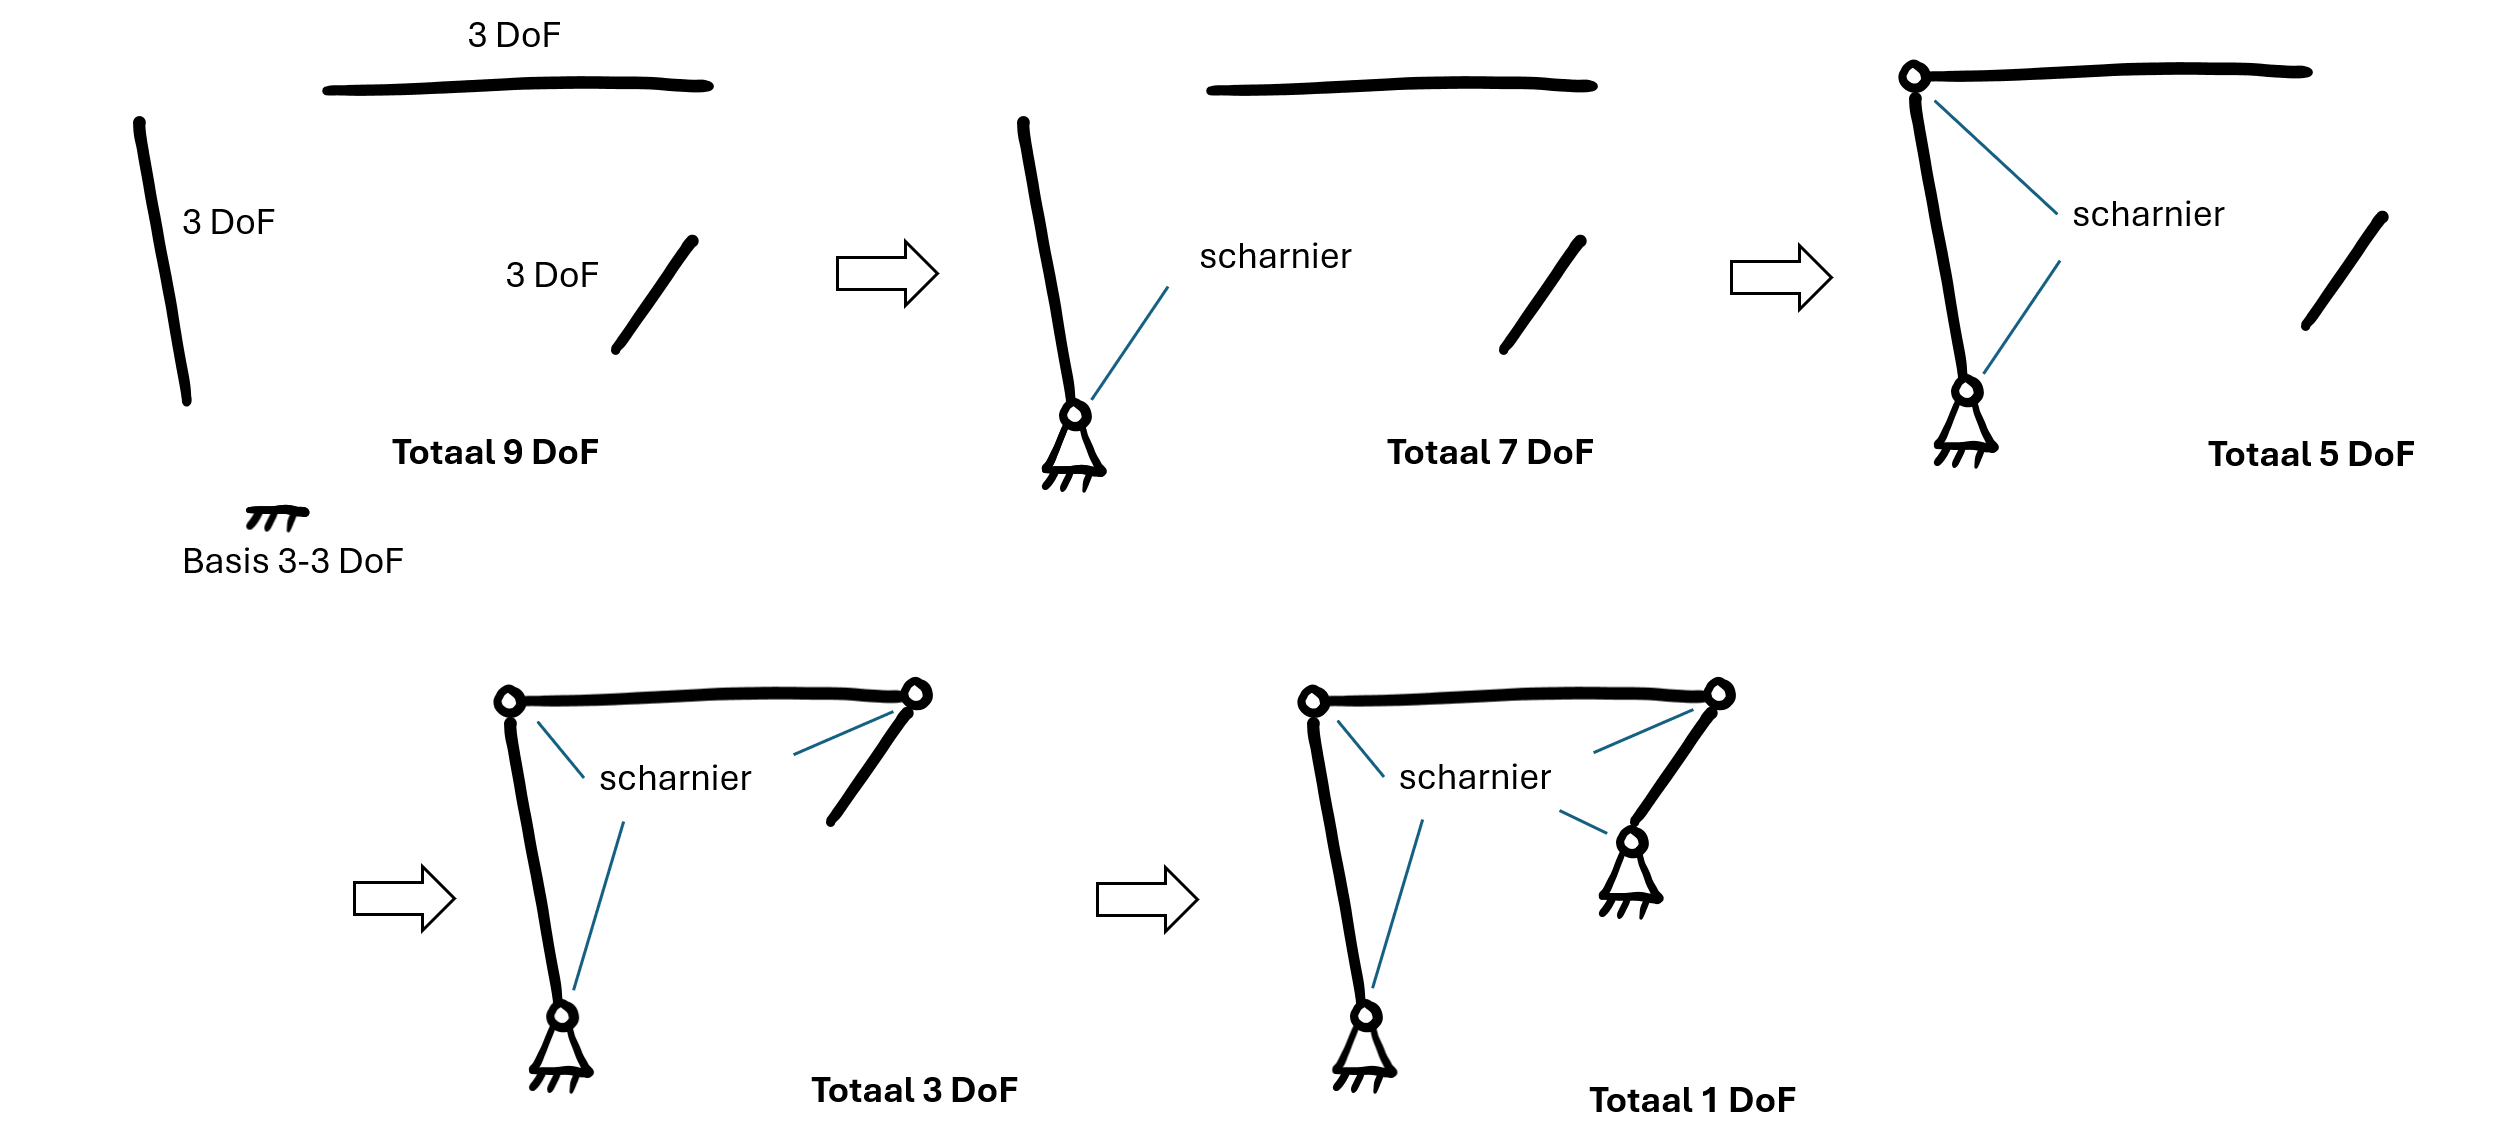
We kijken als voorbeeld om de procedure te begrijpen naar een vierstangenmechanisme, bekend uit het vorige college over de synthese daarvan. Een vierstangenmechanisme in 2D bestaat uit vier stangen, lichamen, met elk drie vrijheidsgraden. De basisstang dient als referentie, dus die zetten we als het ware vast. Het aantal vrijheidsgraden dat we nu hebben is \(3(n-1)\), waarin \(n\) het aantal stangen is, inclusief de basis!
Als we nu een draaischarnier toevoegen tussen de basis en de ingangsstang, nemen we twee graden van vrijheid weg van de ingangsstang. Deze kan namelijk niet meer transleren, maar slechts nog roteren om het scharnierpunt. Zo gebeurt ook bij het toevoegen van de tweede, derde en vierde scharnier. Daarmee blijft er bij een vierstangenmechanisme één vrijheidsgraad over. Dit betekent dat de stand van het gehele stangenmechanisme vastgelegd kan worden met één enkele parameter. Dat zou bijvoorbeeld de hoek van de in- of uitgangsstang kunnen zijn. Wanneer deze bekend is, kunnen de standen van de andere stangen hieruit worden afgeleid.
Toepassing van het Criterium van Grübler op stangemechanismen
Het aantal overgebleven vrijheidsgraden \(F\) kan men bepalen aan de hand van het zogeheten Criterium van Grübler:
\(F=3(n-1) - 2g_1\)
waarin \(g_1\) het aantal scharnieren is dat één vrijheidsgraad toelaat tussen twee gekoppelde lichamen. Deze formule geldt voor het vierstangenmechanisme, zoals we hebben gezien, maar ook voor alle andere, vaak complexere, stangenmechanismen. Zoals het onderschrift van \(g_1\) suggereert bestaan er ook andersoortige scharnieren (algemene term: kinematische paren), die meer vrijheidsgraden tussen lichamen toelaten, dus met een hoger getal als onderschrift. Denk bijvoorbeeld aan een pin-in-slot type verbinding (een pin die binnen een sleuf kan verplaatsen en roteren). Hierover later meer. Men kan de formule uitbreiden met hogere orde paren (dat heet het Criterium van Kutzbach), wat vooral nuttig wordt bij het kijken naar 3D systemen. Om die rede laten we dit in deze context buiten beschouwing en houden we het bij Grübler.
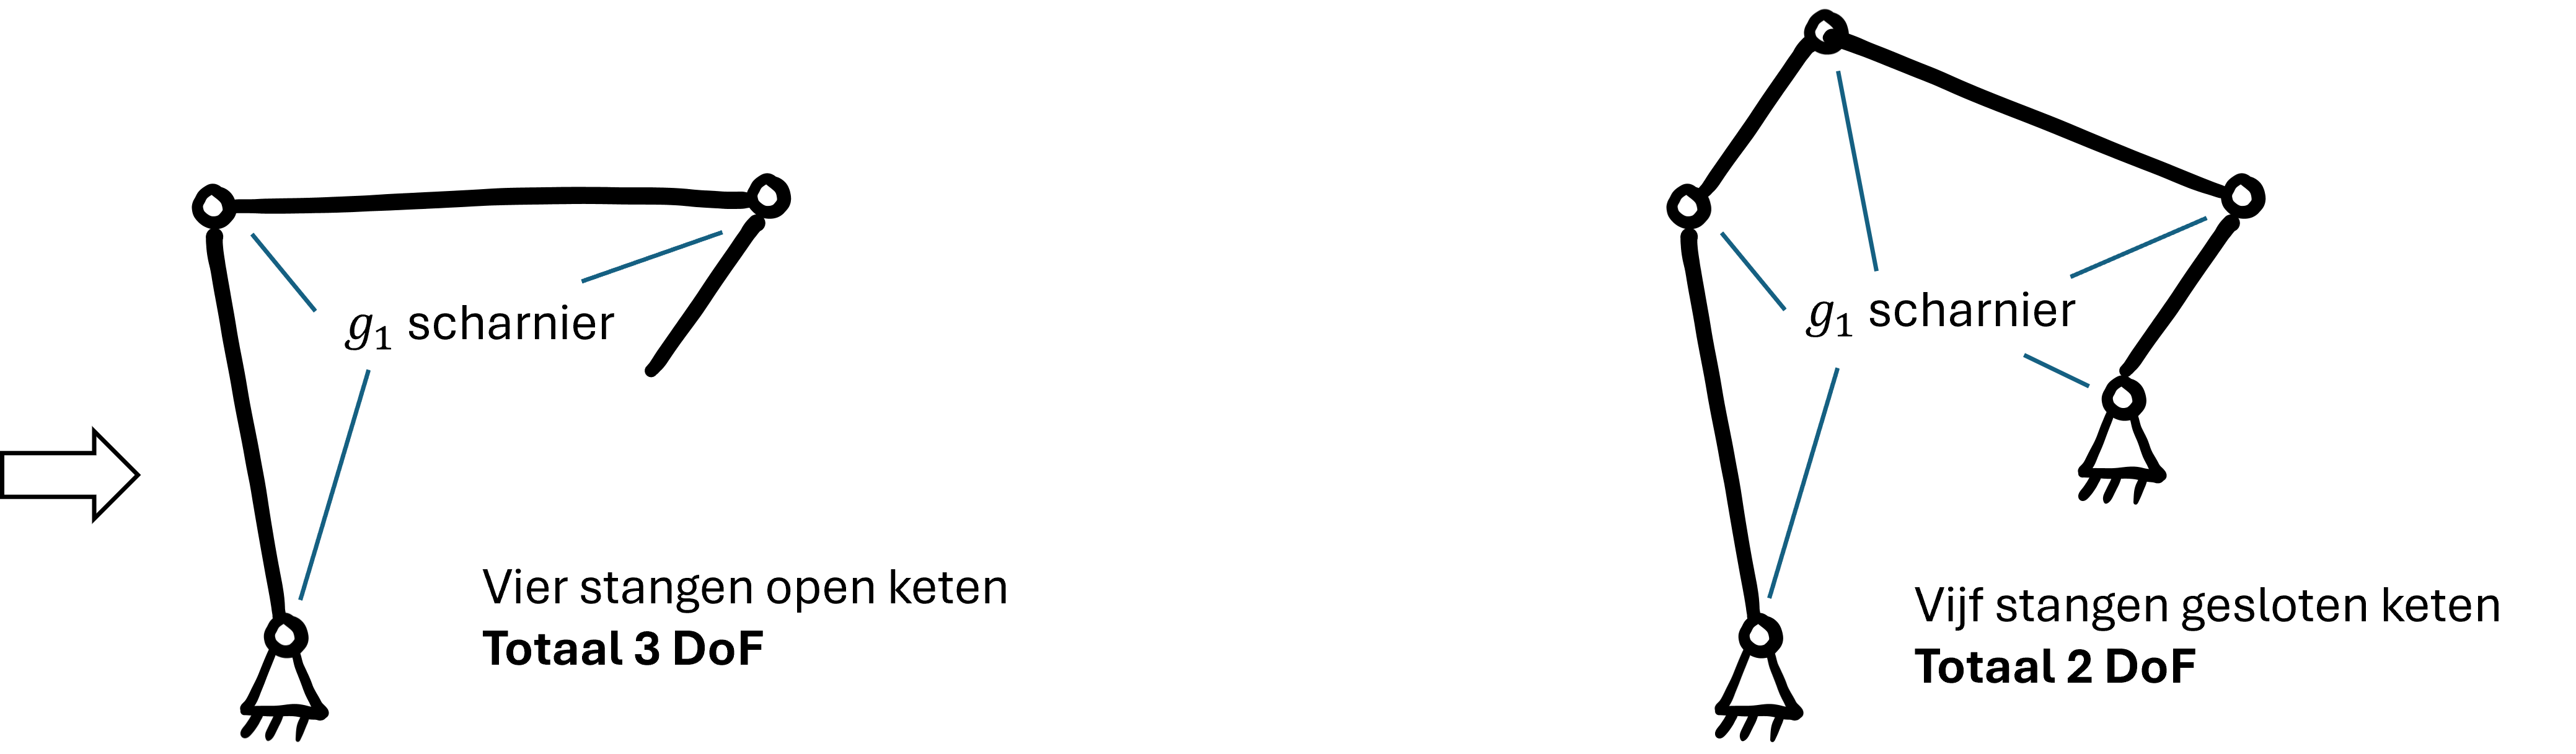
Het toepassen van het Criterium van Grübler op andere stangenmechanismen is vaak rechttoe rechtaan, en is vooral een kwestie van zorgvuldig tellen. We doorlopen een aantal aandachtspunten die hierbij van belang zijn, door een paar voorbeelden te behandelen. In de eerste twee voorbeelden zijn geen bijzondere complicaties aan de hand. In het linker figuur zijn er vier stangen in een open keten. Anders dan bij de gesloten keten van vier (het vierstangenmechanisme), blijven er drie vrijheidsgraden over. In de rechter figuur wordt een gesloten keten van vijf stangen getoond. Het aantal vrijheidsgraden is twee.
In het volgende voorbeeld, een zogeheten Stephenson III linkage, komen twee aandachtspunten naar voren. De driehoekvormige lichamen die aanwezig zijn leiden tot twee opties: ofwel we beschouwen de driehoeken als één lichaam waar drie scharnieren aan vast zitten (links), óf we beschouwen de zijden van de driehoek als losse stangen met elk een scharnier aan de twee uiteinden (rechts). Functioneel is er geen verschil tussen de twee varianten want een driehoek van stangen gedraagt zich feitelijk als een star lichaam. De keuze heeft echter consequenties voor de telling.
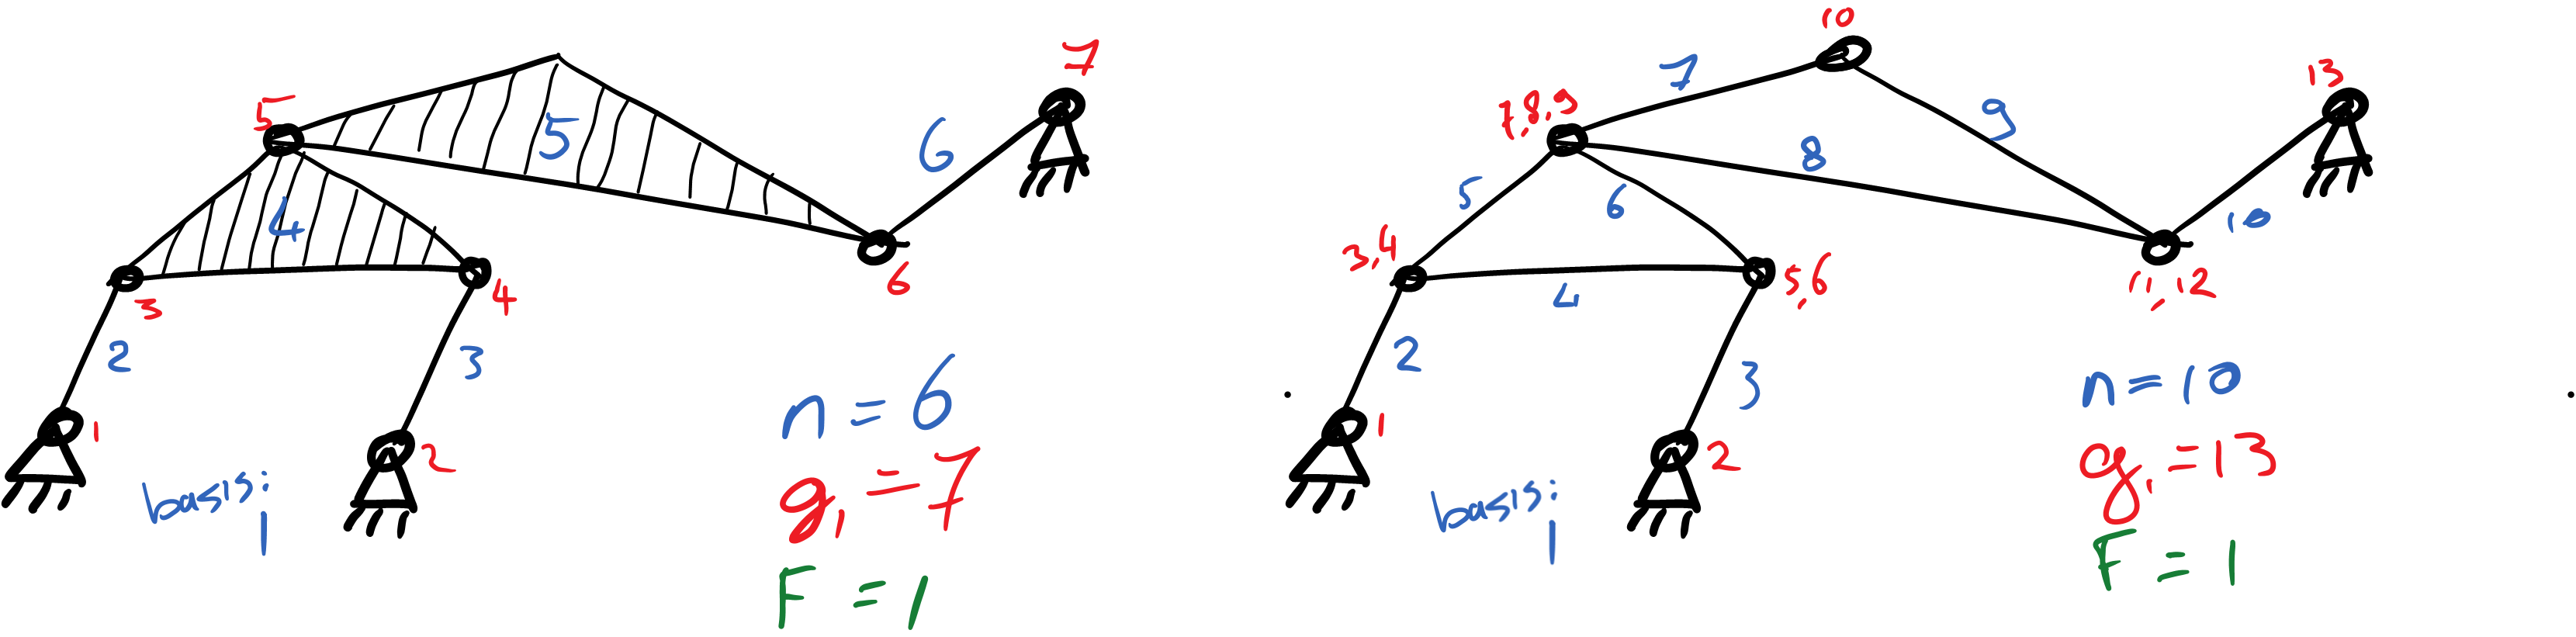
In de eerste optie zijn er minder lichamen, de bovenste hoek van het driehoekig lichaam (nr.5) is geen scharnier, en verder zijn alle scharnieren simpele scharnieren tussen twee lichamen. In de andere optie hebben we meer lichamen, is de bovenste hoek van de driehoek ook een scharnier, en bovendien ontstaan er scharnieren die meer dan twee lichamen bij elkaar houden. Deze scharnieren heten “ternary-joints”, of “quaternary-joints” enz, afhankelijk van het aantal lichamen dat zij met elkaar verbinden. Het aantal \(g_1\) scharnieren dat geteld moet worden is altijd één minder dan de lichamen die het bij elkaar houdt.
Het resultaat van de telling (hier \(F=1\)) is onafhankelijk van de gekozen optie. Het is daarbij belangrijk om consequent binnen één gekozen model te blijven werken. Dus bijvoorbeeld niet kiezen voor driehoekige lichamen, en vervolgens alsnog ternary-joints tellen.
Behalve rotatiescharnieren bestaan er in 2D ook lineaire geleidingen (engels: prismatic joints) die de beweging tussen twee lichamen beperken. Ook een lineaire geleiding staat alleen één vrijheidsgraad toe (translatie in een richting, zonder rotatie), en is dus een \(g_1\) kinematisch paar. Onderstaand figuur geeft daar een voorbeeld van weer.
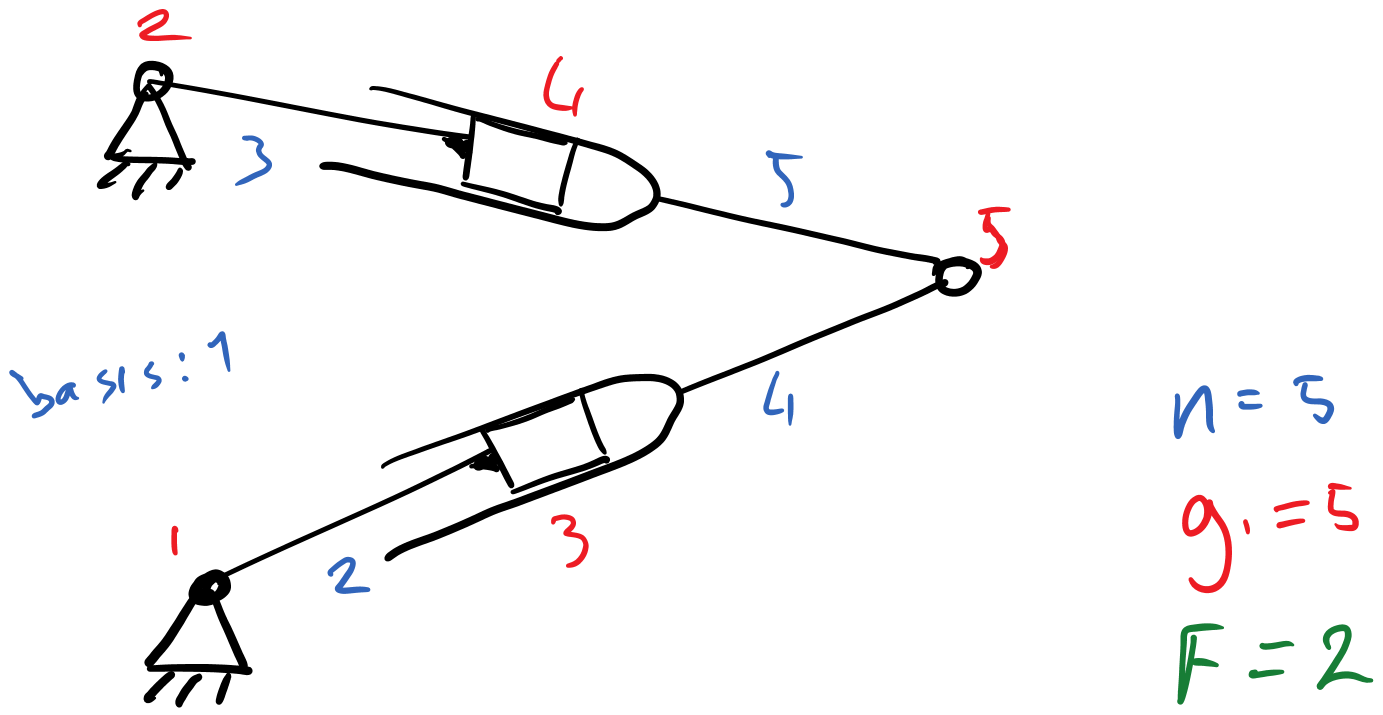
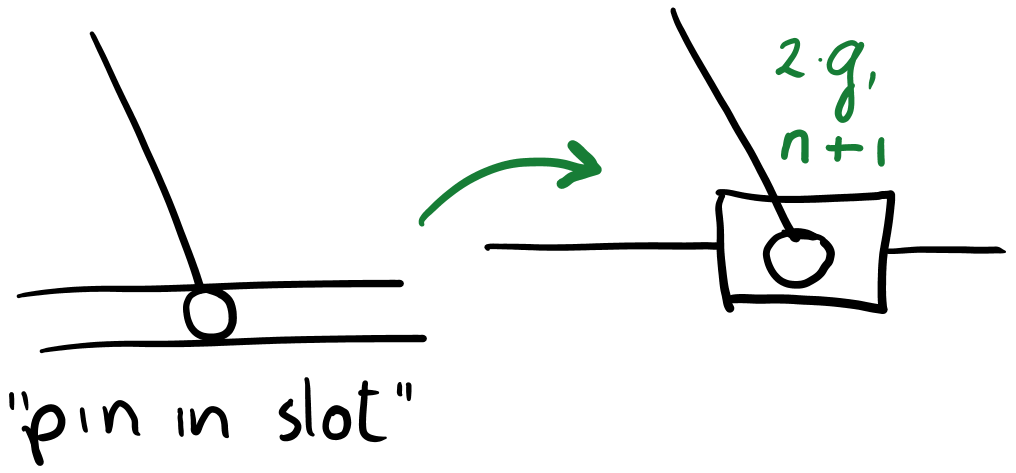
Verder is een veelvoorkomend kinematisch paar de eerdergenoemde pin-in-slot. Dit is in feite een \(g_2\) paar, omdat het zowel een translatie in een richting toelaat, als een rotatie om de pin. Om het bij het Criterium van Grübler te houden, waarin uitsluitend \(g_1\)-paren bestaan, modelleren we dit paar als een lineaire geleiding met daarop een regulier draaischarnier. Dit zijn dus twee \(g_1\) scharnieren. Er ontstaat wel een extra tussenlichaam dat meegetelt moet worden (\(n+1\)), zie figuur hieronder.
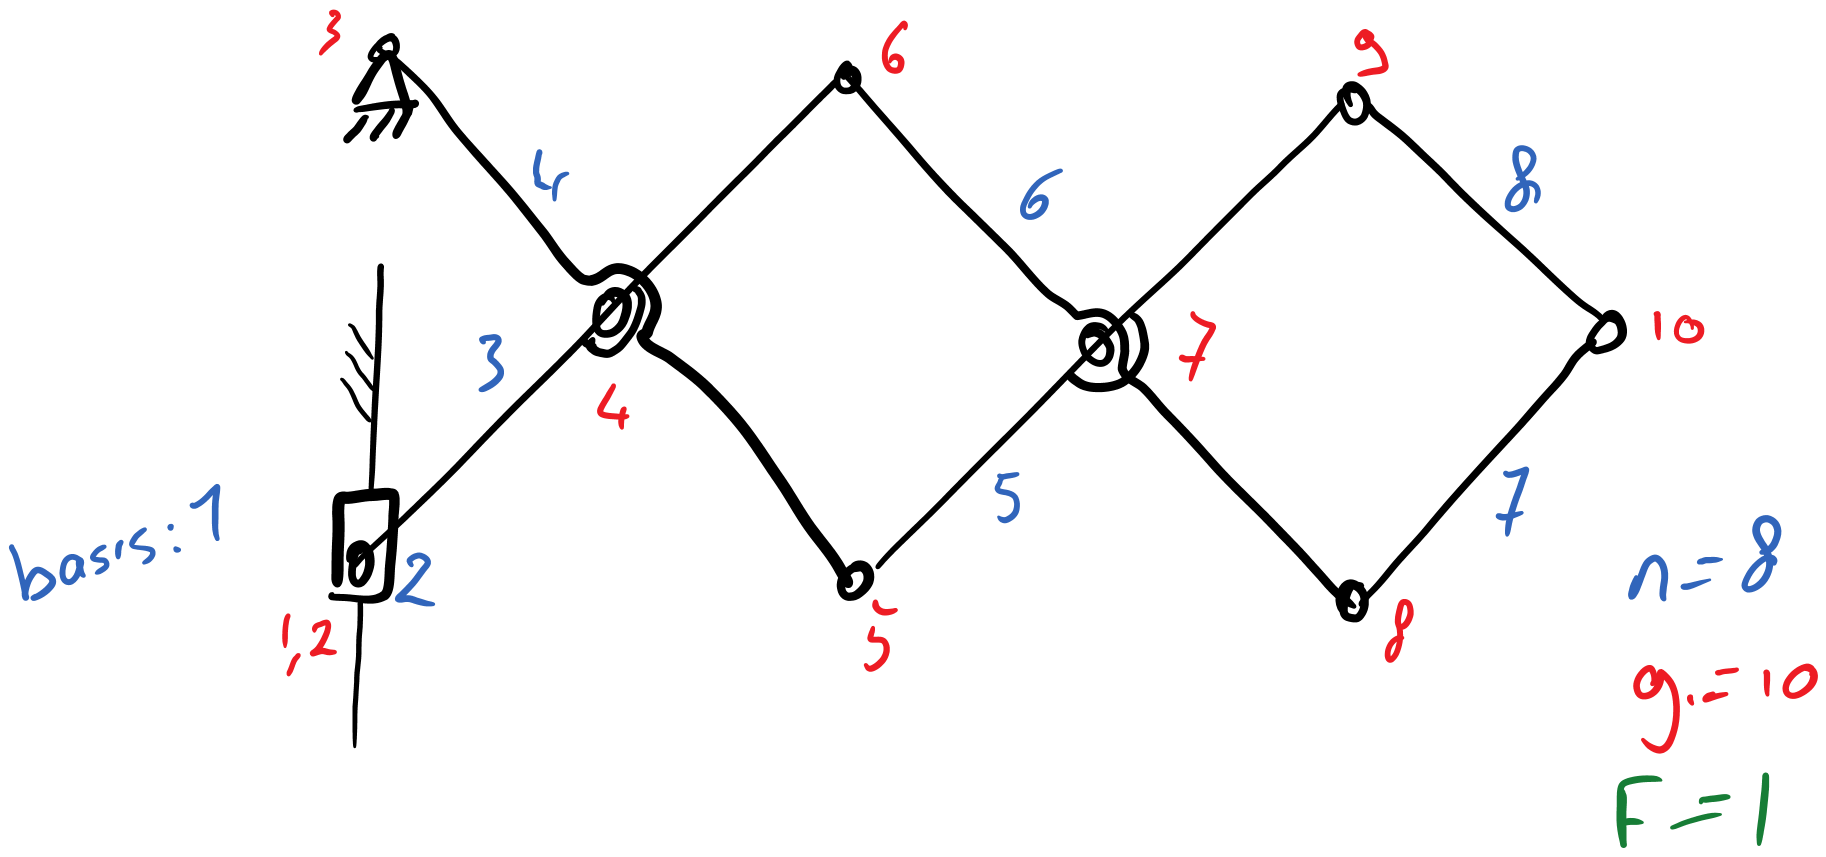
In het schaarmechanisme hieronder zien we hoe de pin-in-slot geteld wordt als één extra lichaam en twee reguliere scharnieren. Let ook op de doorlopende stangen, afgebeeld met een boog die om het scharnier heen loopt. De stangdelen aan weerszijde van het middelscharnier kunnen niet t.o.v. elkaar roteren. Dit zijn dus énkele lichamen met drie scharnieren.
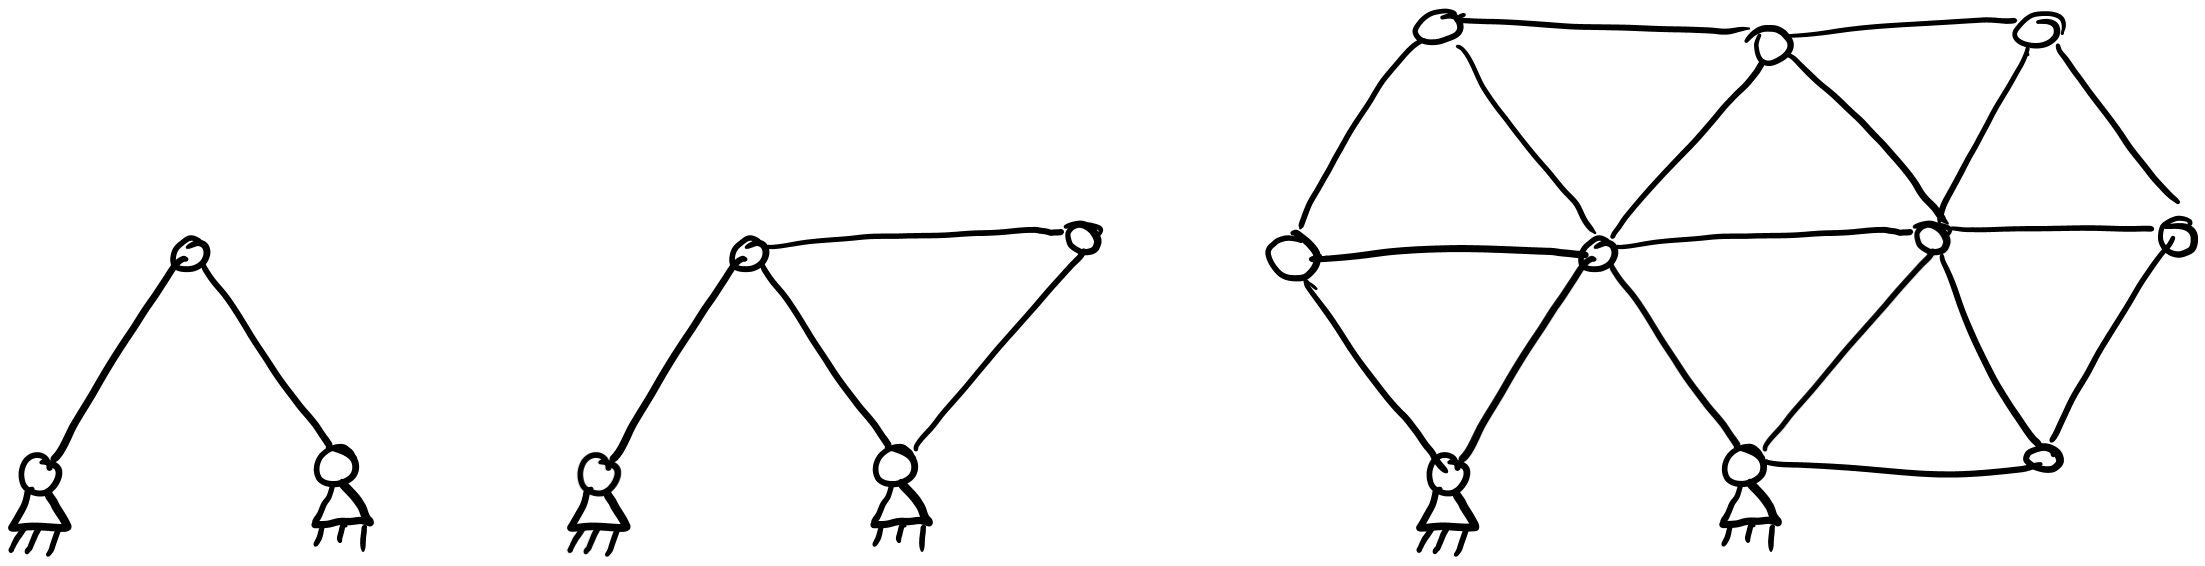
Wanneer een systeem resulteert in nul vrijheidsgraden (\(F=0\)) noemen we dat geen mechanisme meer maar een structuur. De meest elementaire structuur is een driehoek van stangen, zie de figuur hieronder. Maar ook bij de uitbreiding naar een groter aantal driehoeken blijft het aantal vrijheidsgraden \(F=0\). Dit is een bekend patroon in structuren (vakwerken) die zowel stijf als lichtgewicht moeten worden, waarvan je in de rest van de opleiding nog veel voorbeelden zult tegenkomen.
LET OP: Vergeet niet de basis/het frame altijd mee te tellen. Wanneer er meerdere basisscharnieren zijn (symbool: driehoek met schuine strepen), zijn ze allemaal vast aan één frame. Dat is a.h.w. het papier waar je op tekent, en telt dus altijd als één lichaam mee.
Geldigheid van het criterium
Het Criterium van Grübler is een nuttige en zeer veelgebruikte tool binnen de Kinematica. Het moet echter bedachtzaam en met kennis van de beperkingen ervan worden toegepast. Het criterium kijkt alleen naar het aantal lichamen en scharnieren, en niet naar geometrische eigenschappen (lengtes, oriëntaties, etc). Het volgende voorbeeld toont ons tot welke misleidende conclusies dit kan leiden.
Beschouw een parallellogram (links). Dit is feitelijk een vierstangemechanisme. Deze heeft één vrijheidsgraad, en Grübler bevestigt dat (\(F=3(4-1)-2\cdot4=1\)). Instinctief zouden we denken dat een dubbele parallelogram (midden) ook één vrijheidsgraad heeft. De beweging die wij ervan kunnen voorstellen lijkt erg op die van de enkele parallelogram. Toch komen we volgens de strikte telling van Grübler uit op \(F=3(5-1)-2\cdot 6=0\). Het zou dus een structuur moeten zijn. Als we een simpele geometrische aanpassing uitproberen (rechts) en daarbij de topologie (dat wil zeggen: welke stang is met welke verbonden) intact houden, dan zien we dat het klopt. Het systeem heeft geen bewegingsmogelijkheden, en is dus een structuur. Het geval waarin de stangen toevallig allemaal parallel waren was een geometrische uitzondering waar Grübler geen rekening mee hield.
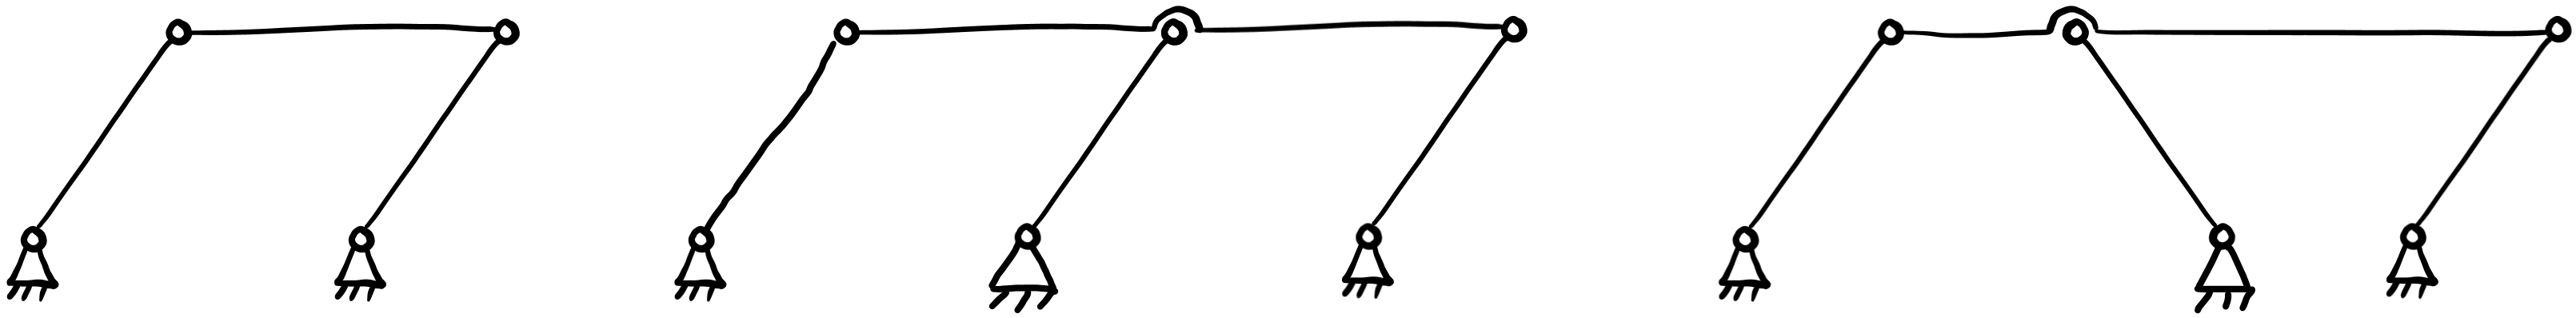
Dit is een voorbeeld van overconstraining, dat sterk overeenkomt met wat we hebben geleerd bij het thema “Exact Constraint Design”. Ook hier geldt dat het beoogde aantal vrijheidsgraden (aangenomen dat dat er één was) alleen mogelijk is wanneer ofwel de vervaardiging perfect zou zijn (precies gelijke lengtes enz.), of als er voldoende speling, flexibiliteit of verstelbaarheid aanwezig is.
LET OP: Soms worden er in kinematische schema’s ook veren getekend. Veren zijn geen zuivere kinematische paren, want ook als ze krachten kunnen uitoefenen, leggen ze geen strikte beperking op de beweging van lichamen. Veren worden daarom niet meegenomen bij het bepalen van het aantal vrijheidsgraden.
Een bekend voorbeeld van een overconstrained stangenmechanisme is de “Hoberman’s linkage”, bekend van de uitrekbare speelgoedbal. We observeren dat de bal één vrijheidsgraad heeft, namelijk de expansie beweging. Toch heeft het theoretisch minder dan nul vrijheidsgraden. Dit is alleen mogelijk door de speling in de scharnieren en de flexibiliteit van de stangen.