Kinematica - Exact Constraint Design - Vrijheidsgraden starre lichamen
WB1641 Werktuigkundig Ontwerpproject 1
Inleiding
Deze pagina dient als naslag bij het college over “Kinematica - Exact Constraint Design - Vrijheidsgraden starre lichamen” horende bij het tweede T1-college van het vak WOP1. In hetzelfde college is ook het thema “Kinematica - Mechanismen analyse - Vrijheidsgraden bepalen” behandeld. Deze twee thema’s hangen nauw met elkaar samen. In dit college staat het concept vrijheidsgraden, in het Engels Degrees of Freedom (DoFs), centraal. In het thema behandeld op deze pagina staat de vraag centraal hoeveel gewenste graden van vrijheid een lichaam heeft, en hoe je het lichaam het beste kunt beperken om dit te realiseren. We maken hiermee kennis met het ontwerpparadigma “Exact Constraint Design” dat stelt dat voor een optimale werking van een apparaat de vrijheidsgraden van onderdelen in een machine niet te weinig maar zeker ook niet onnodig veel beperkt moeten worden.
Vrijheidsgraden
Een onafhankelijke parameter waarmee de staat van een systeem beschreven kan worden, noemen we een vrijheidsgraad. Dit kan betrekking hebben tot een fysisch aspect uit allerlei domeinen van de natuurkunde, maar men kan het ook betrekken tot een niet fysisch systeem, bijvoorbeeld in een economisch model. Binnen het domein van de kinematica staat een vrijheidsgraad voor elke onafhankelijke parameter waarmee de positie, beweging en vervorming van een systeem beschreven kan worden. In deze les focussen we verder op simpelweg de positie van starre lichamen, die dus niet in beweging zijn en ook niet kunnen vervormen. Verder beperken we ons voorlopig in WOP1 wederom tot 2D-analyses.
De positie van een star lichaam in 2D kan beschreven worden met drie parameters, vrijheidsgraden. Minder dan dat is onvoldoende, en meer zou te veel zijn, dan zouden ze niet onafhankelijk zijn. De meest gangbare set aan vrijheidsgraden bestaat uit de carthesische coördinaten \(x\) en \(y\) en de oriëntatie \(\theta\). Hoewel dit de meest gangbare set is, is dit niet de enige mogelijke. Het is bijvoorbeeld geen vereiste dat de translatie-vrijheidsgraden uitgelijnd zijn met de horizontale en verticale richting, of dat ze loodrecht op elkaar staan.
Model met ideale contactpunten
Een lichaam kan in zijn vrijheid worden beperkt door verschillende soorten beperkingen, “constraints”. Dat kunnen scharnieren zijn, contactpunten, starre verbindingen, kabels, en dergelijke, met andere woorden, alles wat zijn bewegingsvrijheid ten opzichte van de vaste wereld of van een ander lichaam gedeeltelijk wegneemt. Om dit te analyseren nemen we een heel elementair, geïdealiseerd type constraint: een ideaal contactpunt. Dit symboliseren we in onderstaande schematische weergaves met de zwarte bolletjes. Het lichaam kan niet bewegen over het contactpunt heen, en voorlopig nemen we ook aan dat het er ook niet vanaf kan bewegen. Met andere woorden, het contact blijft altijd bestaan, deukt niet in, maar raakt ook niet los. Het lichaam kan wel schuiven in het contactpunt, alsof er geen wrijving is.
Het lichaam in de figuur hieronder is beperkt met één ideaal contactpunt. In de tekening zijn twee lijnen getekend, de loodlijn en de raaklijn. In het contactpunt zijn de raaklijn van de cirkel en van het contour van het lichaam identiek, mits de rakende oppervlakten daar continu en glad zijn (geen scherpe hoeken). Het lichaam heeft met dit contactpunt niet meer de mogelijkheid om te bewegen in de richting van de loodlijn, of in enige translatierichting die deze richting als component heeft. Wel kan het nog transleren in de richting van de raaklijn. Ook kan het, als we uitgaan van een kleine rotatiehoek, een rotatie uitvoeren om elk punt dat zich op de loodlijn bevindt. Dat geldt voor de hele loodlijn, aan weerszijden van het contactpunt, inclusief het contactpunt zelf.
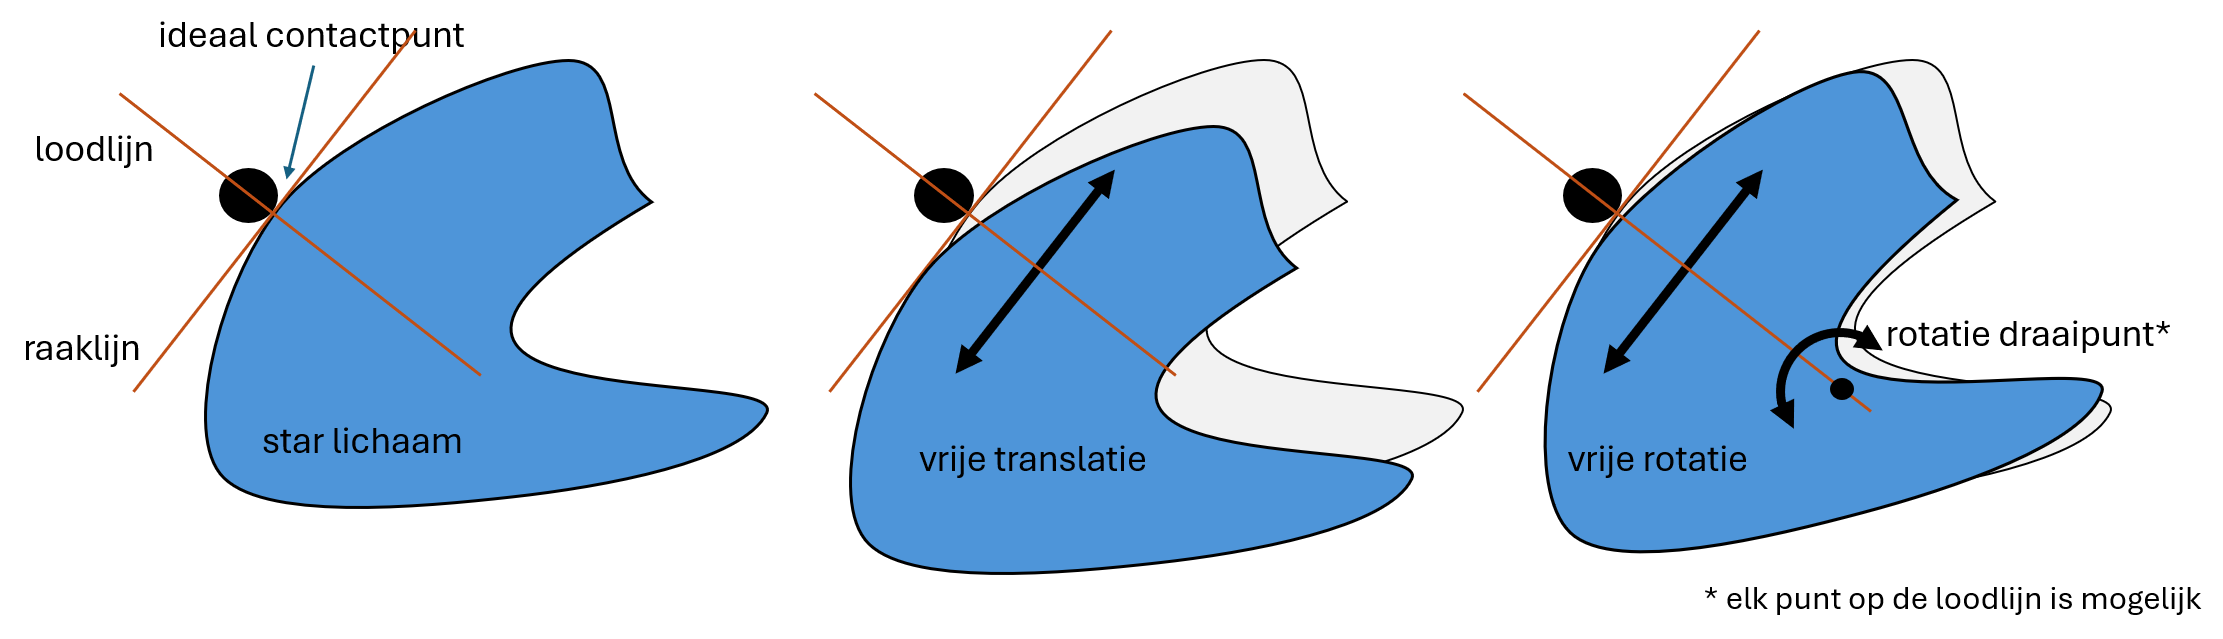
Van de drie initiële vrijheidsgraden heeft het ideaal contactpunt er precies één weggenomen, beperkt.
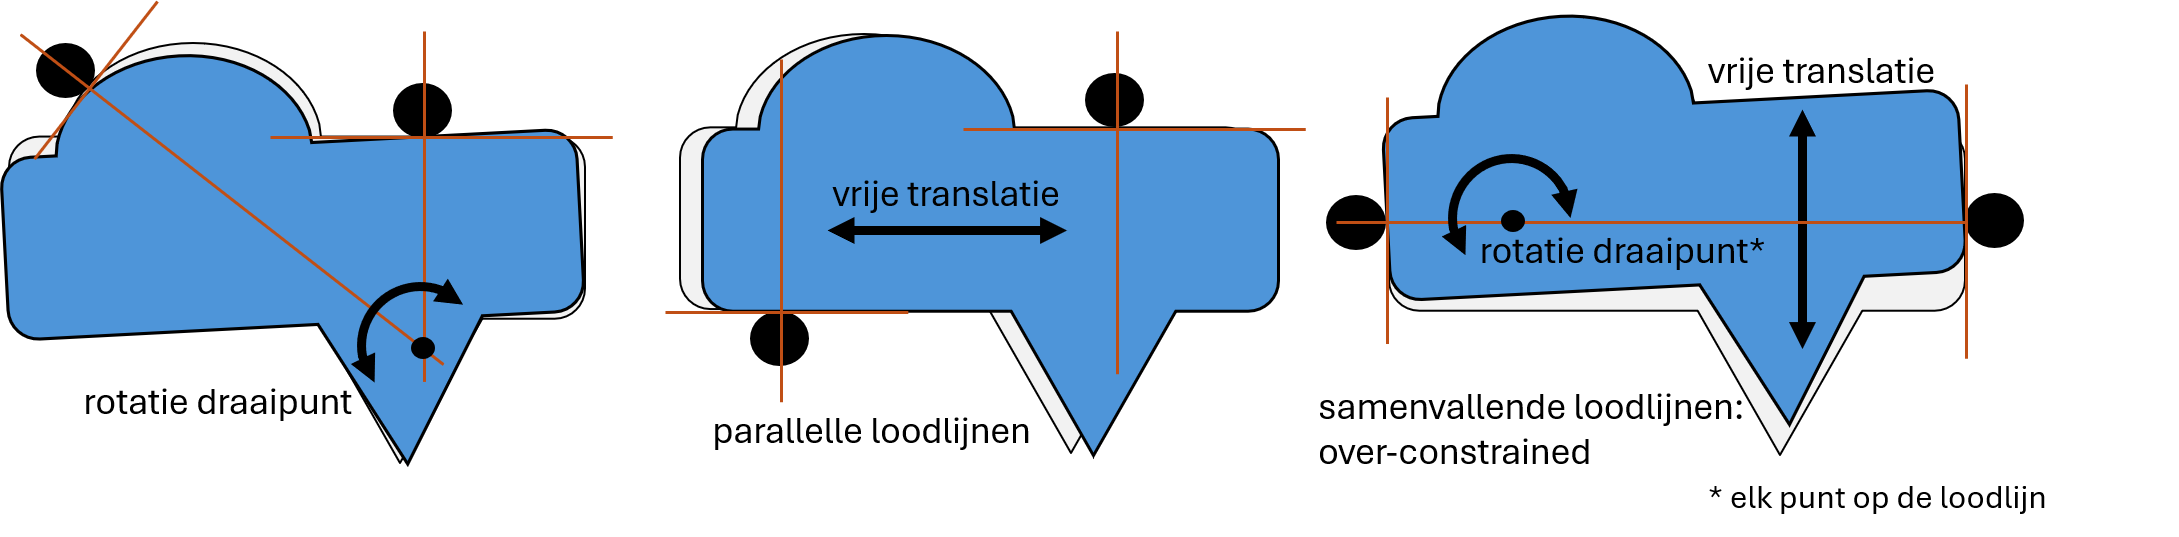
Het toevoegen van een volgende ideale contactpunt reduceert het theoretische aantal vrijheidsgraden tot precies één: Om het snijpunt van de twee loodlijnen is nog een (kleine) rotatie mogelijk. Als de twee loodlijnen toevallig precies evenwijdig zijn, dan is er een translatie mogelijk in de richting van de twee raaklijnen, die natuurlijk ook evenwijdig zijn. Als de twee loodlijnen samenvallen, dan hebben we met een kritieke situatie te maken. Dit noemen we over-constrained. Beide ideale contacten beperken dezelfde vrijheden, en zijn dus niet in staat om twee vrijheidsgraden weg te nemen. Het lichaam kan nog steeds transleren in de richting van de raaklijnen, én kan roteren om elk punt op de loodlijnen. Bovendien is het erg moeilijk om deze situatie in de praktijk te realiseren, want dit vraagt om een hele nauwkeurige (en dus dure) vervaardiging van de onderdelen zodat de afstand tussen de bolletjes precies overeenkomt met de afstand tussen de twee contactvlakken op het lichaam. Wanneer dat niet het geval is, dan zijn er andere maatregelen noodzakelijk, waarover later meer.
Als we nog eens een ideaal contactpunt toevoegen, totaal drie, dan zijn er weer een paar mogelijke uitkomsten. Als alle constraints onafhankelijk zijn, dan is het lichaam “correct geconstrained”: Het beoogde aantal vrijheidsgraden (nul) is bereikt met het precieze aantal constraints, zie onderstaande figuur.
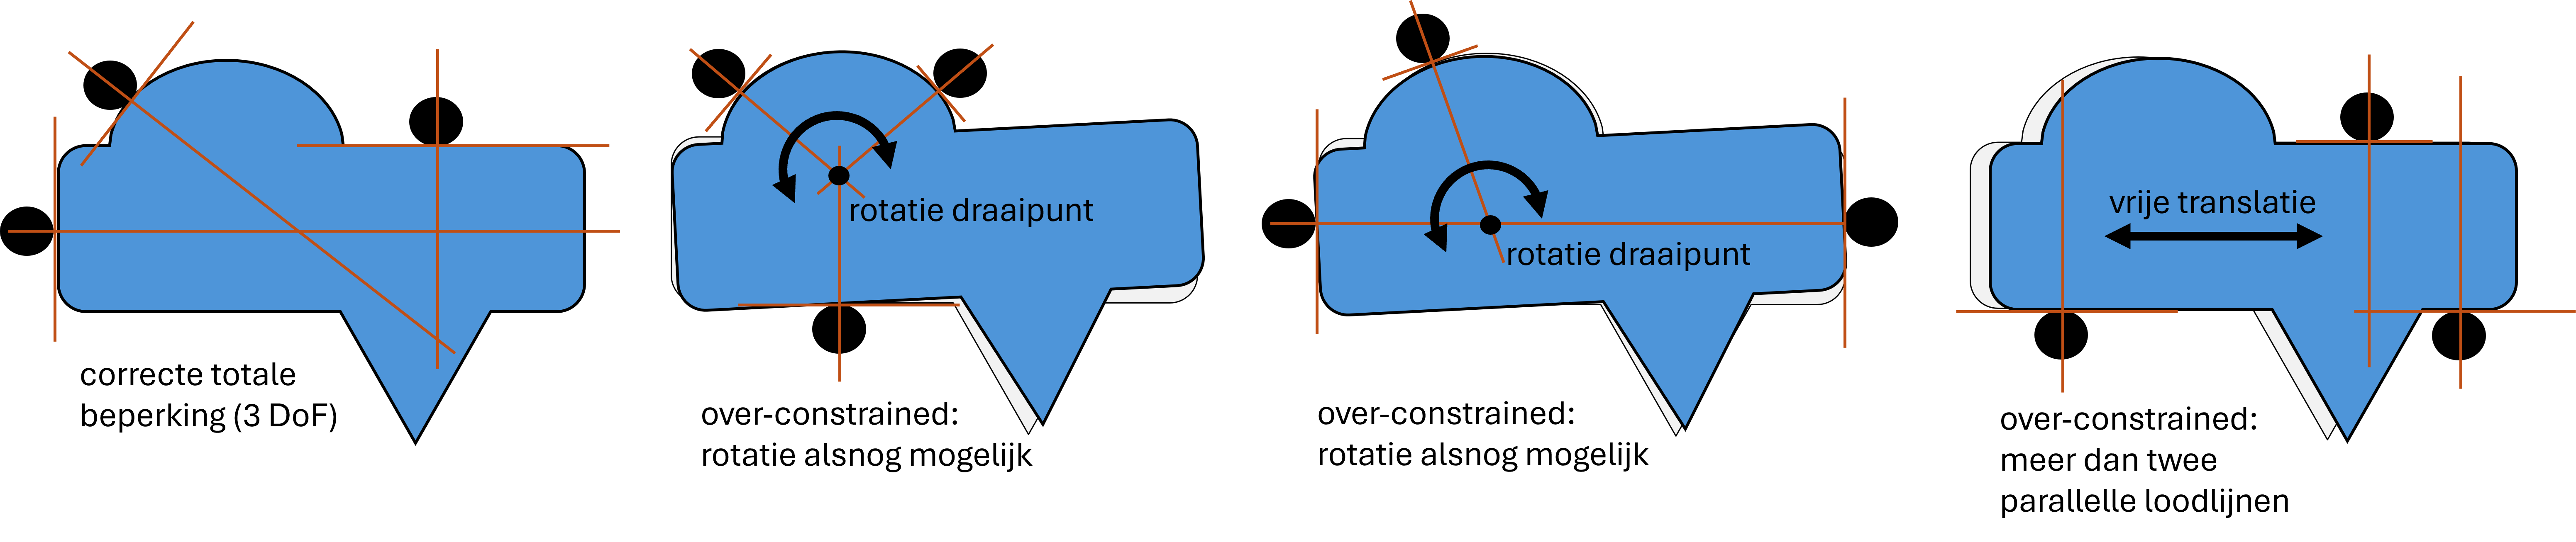
Als niet alle constraints onafhankelijk zijn, dan spreken we wederom van over-constrained. Dat kan zijn in een van de volgende gevallen:
- Alledrie de loodlijnen snijden in hetzelfde punt. Het gevolg is dat ondanks de drie beperkingen het lichaam nog kan roteren om het gemeenschappelijke snijpunt. Deze rotatie zorgt in de contactpunten namelijk voor een glijbeweging. Houd er altijd rekening mee dat we het over kleine rotaties hebben.
- Er zijn twee of meer samenvallende loodlijnen. Dezelfde beperking wordt gerealiseerd door twee of meer contacten waardoor er ongewenste vrijheidsgraden overblijven. In de figuur hierboven is dat wederom een rotatie om het snijpunt.
- Er zijn meer dan twee parallelle loodlijnen. Het lichaam kan glijden in de richting van de raaklijnen.
Als we vier ideale contactpunten toepassen op een 2D lichaam is het per definitie over-constrained. De vraag blijft hoeveel vrijheidsgraden er in de praktijk wel nog overblijven. Maar zeker is dat er meer beperkingen zijn toegepast dan noodzakelijk.
Een snele manier om een over-constrained te achterhalen is door express een geometrische fout te introduceren, bijvoorbeeld door een contactpunt op een afstand van het lichaam te verplaatsen. Een exact geconstrainde situatie is daar ongevoelig voor. Het lichaam zal zich welliswaar herschikken om weer contact te maken, maar er zal weer één unieke positie ontstaan waarop alle contacten hersteld zijn.
Exact Constraint Design
Bij het ontwerpen van goed functionerende machines is het van belang om rekening te houden met de manier van beperken van bewegingen. In de precisie-industrie, waarin machines met zeer hoge precisie en snelheden opereren, noemt men dat “Exact Constraint Design”. Het ideaal stelt dat men altijd precies het aantal beperkingen oplegt wat nodig is voor de ontworpen functie, niet minder dan dat maar ook niet meer. Men kan van dit ideaal afwijken, en dat gebeurt ook heel veel, mits men zich bewust is van de consequenties of als men mitigerende maatregelen treft.
Hoeveel vrijheidsgraden men in een ontworpen functie nodig heeft hangt af van de gewenste (relatieve) beweging van het onderdeel, dit kan variëren van een volledige beperking zonder beweging, tot een rotatie of translatie, of een combinatie van meerdere translaties en rotaties.
Wanneer er sprake is van over-constraints, is het zo dat zonder verdere maatregelen de onderdelen in de machine ofwel onnodig veel spanning ondervinden (geconcentreerde krachten, kans op stuk gaan), ofwel speling vertonen (wiebeling). Neem bijvoorbeeld de situatie met de twee contactpunten met een gelijke loodlijn. Als de afstand tussen de twee bolletjes in de praktijk (dus vervaardigd) te klein blijkt te zijn, dan zit het lichaam strak en zal het ingedrukt moeten worden, of het zal helemaal niet passen. Als de twee bolletjes in de praktijk te ver uit elkaar blijken te liggen, dan zal het lichaam alleen contact kunnen hebben met één van de twee bolletjes tegelijkertijd. Daartussen kan het lichaam vrij bewegen. In deze ogenschijnlijk pessimistische benadering gaan we ervan uit dat in de werkelijkheid perfectie niet haalbaar is. Iets exact zo vervaardigen zoals bedoeld is ook eigenlijk onmogelijk.
Wat kunnen we dan toch doen om de consequenties van over-constraining te overkomen:
Toch: Zo nauwkeurig mogelijk fabriceren. Hoe nauwkeuriger de fabricage, hoe kleiner de effecten van over-constraining (spanning en speling). Men probeert in eerste instantie om niet op deze maatregel te hoeven leunen, want met nauwkeurige fabricage-eisen gaan hogere kosten gepaard.
De gevolgen accepteren: Soms is enige speling acceptabel, afhankelijk van de eisen aan het ontwerp.
Aanpassings- of afstel-mogelijkheden: Als een of meerdere contactpunten na de assemblage verschoven kunnen worden, liefst op een gecontroleerde manier zoals met een stelbout, kan men de onnauwkeurigheid van de fabricage opvangen. Denk aan de poten van een wasmachine die in hoogte verstelbaar zijn om de oneffenheden van de vloer op te vangen.
Flexibiliteit toevoegen: Als het lichaam en/of de contactpunten flexibel meegeven, dan is de speling verholpen met minimale spanning in de onderdelen. De flexibiliteit die de meeste tafelbladen hebben in combinatie met hun gewicht, zorgt er bijvoorbeeld voor dat alle vier de poten in contact blijven met de grond.
In WOP2 zullen we leren hoe de theorie van dit college ook naar 3D uitgebreid kan worden. Daarin zullen we ook iets verder kijken naar concrete situaties uit de praktijk.