Aandrijving - Blokschema’s
WB1641 Werktuigkundig Ontwerpproject 1
Inleiding
Deze pagina dient als naslag bij de colleges over “Aandrijving - Blokschema’s” welke in week 4, 5, en 6 van WOP1 behandeld worden. In het eerste college wordt het concept “blokschema’s” geïntroduceerd uitsluitend gericht op het representeren van bewegingen, in de zogeheten bewegingsketen. In het tweede college worden krachten daaraan toegevoegd in de zogeheten krachtketen. Daarna wordt de nadruk gelegd op het parallelisme tussen beide, wat zichtbaar wordt wanneer je van de twee ketens een “vierpool maakt”. Ten slotte worden veer-blokken geïntroduceerd als (voorlopig) enige koppelingen tussen de bewegingsketen en de krachtketen.
Blokschema’s vinden we terug in veel verschillende contexten, en dienen om complexe realiteiten te modelleren op een manier die inzichtelijk is voor het getrainde oog. Het is een modelleertechniek die vooral grafisch, visueel is, die de verbanden tussen onderdelen (topologisch) weergeeft. Varianten van blokschema’s worden bijvoorbeeld gebruikt in de elektrotechniek, in visuele programmeertalen, in de regeltechniek, voor chemische processen, e.d.
De kracht van een blokschema zit vooral in het kunnen opdelen van een complex systeem in eenvoudige blokken, om zo de werking van het geheel beter te kunnen begrijpen.
In de blokschema’s zoals we ze in dit vak leren toepassen representeert elk rechthoekig blok een wiskundige vermenigvuldiging, welke zijn verbonden met pijlen die een signaal van het ene blok naar het andere leiden, met daartussen mogelijke optelpunten en afsplitsingen van het signaal.
Bewegingsketen
In een bewegingsketen wordt een signaal zoals een verplaatsing, snelheid of versnelling, door een blok getransformeerd in een ander dergelijk signaal. Het blok bevat een fysische dimensie, zijnde het een lengte, diameter of anders. Zo wordt in de figuur hieronder bijvoorbeeld de draaihoek \(\theta\) in radialen van het ingaande tandwiel, door te vermenigvuldigen met de straal \(R_1\) van (de steekcirkel van) het tandwiel omgezet in de afwikkellengte van het het tandwiel \(s\), d.w.z. de lengte van het contour waarover het contactpunt tussen de tandwielen zich heeft verplaatst. Dezelfde operatie kan als wiskundige functie genoteerd worden als
\(s(\theta)= R_1 \theta\).
In het tweede blok wordt de afwikkellengte \(s\) omgezet naar de draaihoek \(\phi\), wederom in radialen, van het tweede tandwiel door te delen met de straal \(R_2\) van (de steekcirkel van) het tweede tandwiel. Wiskundig uitgedrukt komt dat overeen met
\(\phi(s)=\frac{1}{R_2}S\).
Als twee blokken achter elkaar staan in een keten kunnen ze samengenomen worden door de inhoud van de blokken te vermenigvuldigen. Dus het blok dat de ingangshoek \(\theta\) direct naar de uitgangshoek \(\phi\) overzet, ziet eruit zoals hieronder weergegeven, en stelt wiskundig het volgende voor:
\(\phi(\theta) =\phi(s(\theta))= \left( \frac{R_1}{R_2} \right) \theta\).
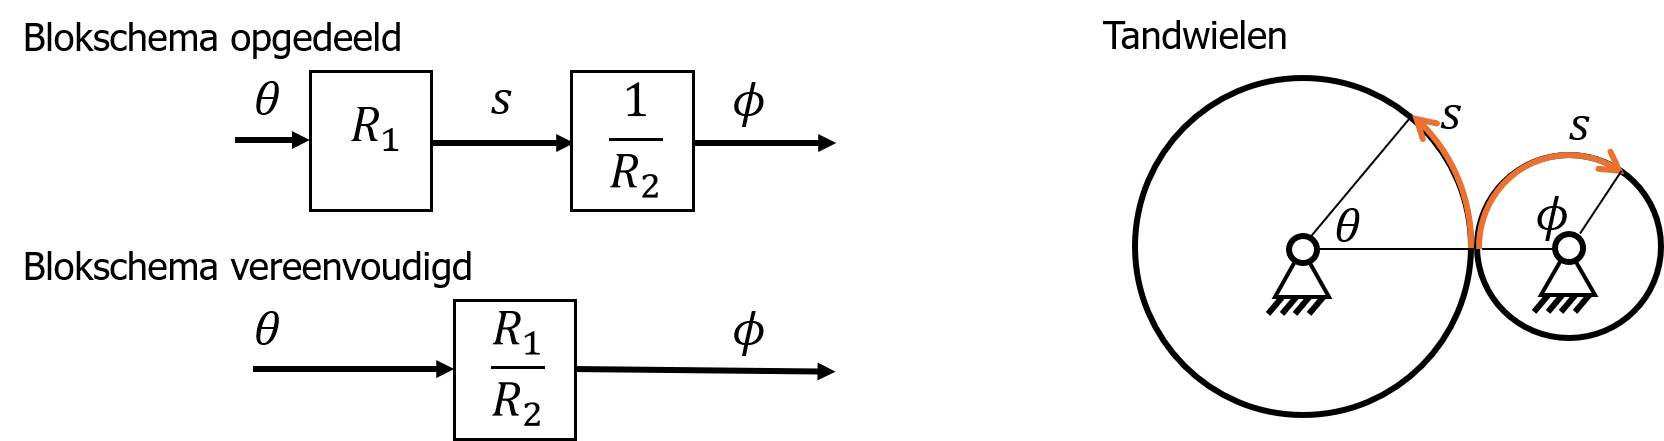
De formule kan snel in complexiteit toenemen en in overzichtelijkheid verliezen. Het blokschema helpt daarin door de complexiteit op te breken in simpele stappen, en te focussen op de volgorde van de stappen in het proces. In dit systeem zijn \(\theta\), \(s\) en \(\phi\) de signalen (variabelen) die worden getransformeerd door de blokken waarin de vaste systeem- of ontwerpparameters staan, hier de twee stralen \(R_1\) en \(R_2\).
We beschouwen nu een hefboomsysteem, zie de afbeelding hieronder.
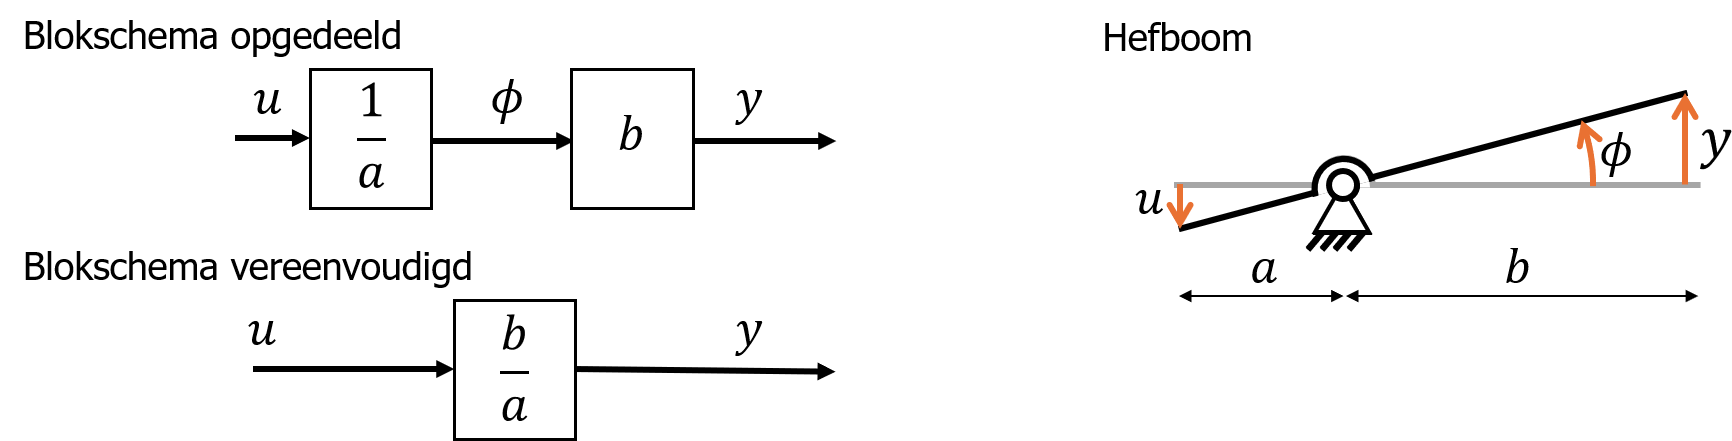
Het blokschema ziet er heel vergelijkbaar met de vorige uit. Dat is ook een voordeel van blokschema’s: Je herkent vergelijkbare functies uitgevoerd door verschillende onderdelen. De verticale verplaatsing omlaag van het linker uiteinde \(u\) wordt door deling met de lengte \(a\) omgezet in de rotatiehoek \(\phi\) van de hefboom. Deze hoek kennende, kan door vermenigvuldiging met de lengte \(b\) de verticale verplaatsing omhoog \(y\) verkregen worden. Wiskundig staat er feitelijk:
\(\phi(u)= \frac{1}{a} u\) en \(y(\phi)=b\phi\),
en samengenomen:
\(y(u)=y(\phi(u))=\frac{b}{a}u\).
We hebben in deze formules gebruik gemaakt van de zogeheten “kleine-hoek aanname”. Dit is een zeer veel voorkomende aanname die de wiskunde sterk vereenvoudigd, en van toepassing is wanneer de hoek relatief klein is (bij \(14^\circ\) is de resulterende fout \(~1\%\)). Deze aanname zullen we in de context van de blokschema’s voortaan bijna altijd toepassen. De rationale achter deze versimpeling wordt duidelijk aan de hand van onderstaand figuur.
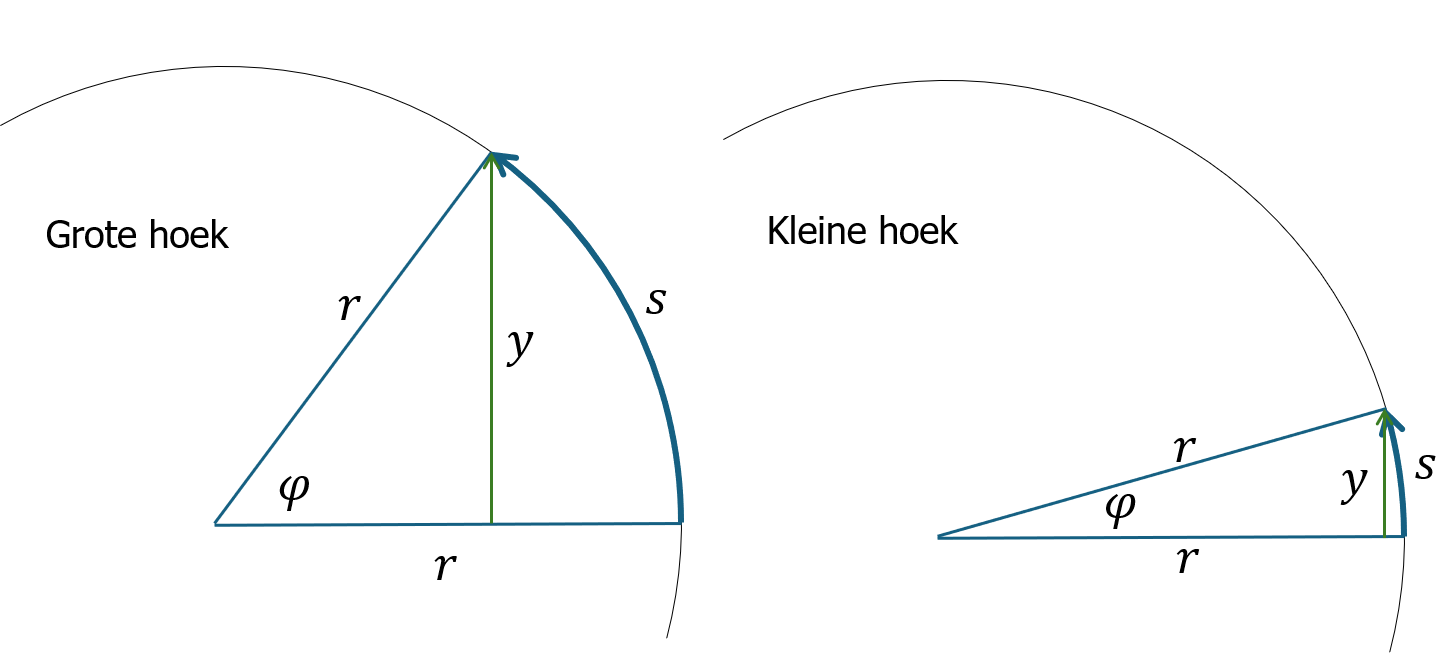
Bij het roteren van een stang met lengte \(r\) legt het eindpunt een weg af van
\(s=r\phi\),
waarin \(\phi\) de hoek is in radialen. De verticaal afgelegde afstand is echter gelijk aan
\(y=r \sin (\phi)\). Wanneer we aannemen dat de hoek \(\phi\) klein is, is het verschil tussen de cirkelboog \(s\) en de hoogte \(y\) zeer gering omdat we praktisch alleen het verticale deel van de boog beschouwen. Er geldt dus dat
\(s~=y\),
waaruit volgt dat
\(\sin (\phi) ~= \phi\)
en dus
\(y=r \phi\).
De versimpeling komt erop neer dat de sinus in de vergelijking (en dus in het blokschema) verdwijnt, waardoor latere manipulaties ook sterk vereenvoudigd zijn. Bedenk dat bij het eerste voorbeeld met de tandwielen deze versimpeling niet van toepassing was omdat de vergelijking \(s(\theta) = R_1 \theta\) ook exact is bij grote hoeken, aangezien we geen hoogteverandering beschouwen maar een weg afgelegd langs een boog.
Krachtketen
In de krachtketen beschouwen we uitsluitend de krachten en momenten die in een mechanisch systeem worden omgezet door bepaalde componenten. Dat kunnen dezelfde componenten zijn die we hiervoor voor de bewegingsketen hebben beschouwd. In de krachtketen staan echter alleen de krachten en momenten, en niet de signalen van de beweging. We beschouwen weer dezelfde set tandwielen als hierboven. In dit systeem resulteert een ingangsmoment \(M_{in}\) in een uitgangsmoment \(M_{out}\). Om inzicht te krijgen in de signalen die hiertussen heersen, delen we het systeem in tweeën:
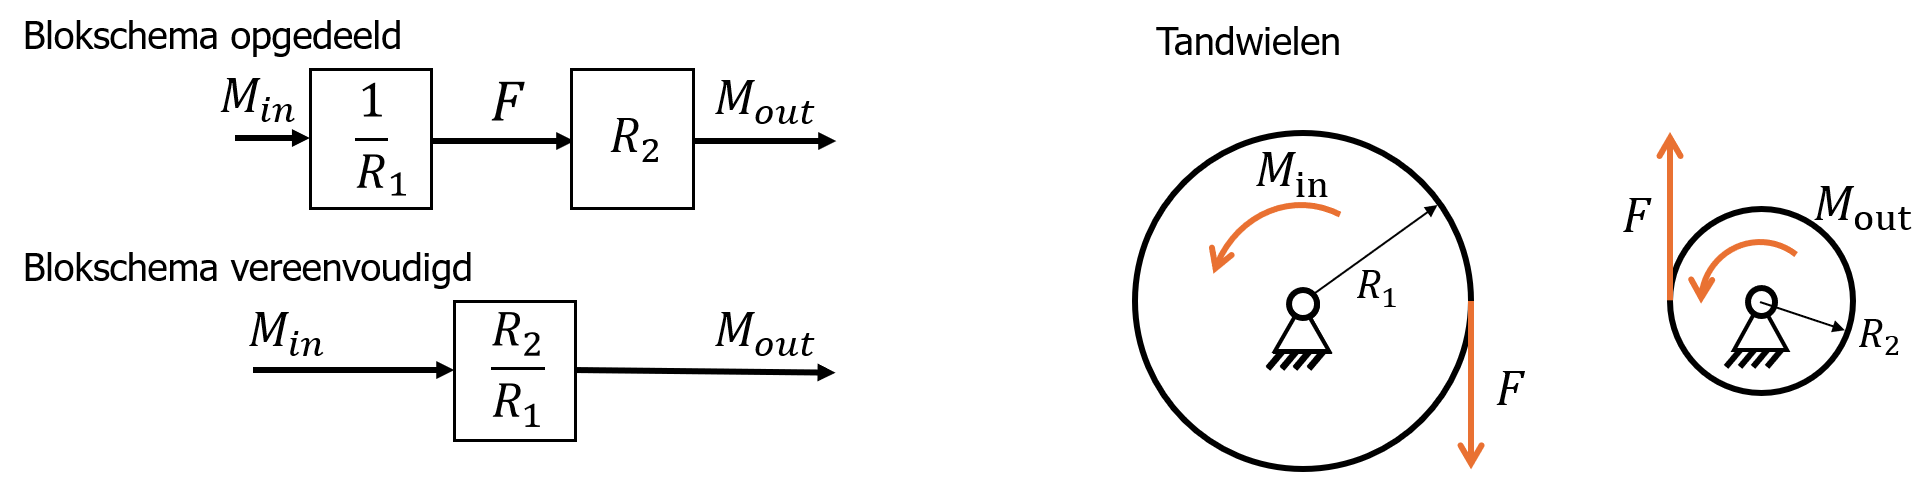
Er moet worden benadrukt dat deze figuren geen eigenlijke vrijlichaamsdiagrammen zijn, vanwege de aanwezigheid van het symbool van de basisscharnier. In dat punt schuilen reactiekrachten die er wel zijn, maar waarin we in deze context niet geïnteresseerd zijn. In een vrijlichaamsdiagram zou het “basis” symbool vervangen moeten worden met de reactiekrachten die de basis uitoefent op het scharnierpunt. Door het lostrekken van de twee tandwielen komt de interactiekracht ertussen naar het licht. In dit geval zijn we ook alleen geïnteresseerd in de tangentiële component ervan. Er is ook een radiale component, waarover we in WOP2 zullen leren. Deze gaat echter door beide scharnierpunten en oefent daarom geen moment uit. Uit het evenwicht van momenten op het eerste tandwiel halen we dat
\(M_{in}-R_1 F=0\)
Als functie genoteerd:
\(F(M_{in})=\frac{1}{R_1}M_{in}\).
En uit die van het tweede tandwiel:
\(M_{out}(F)= R_2 F\).
En door de twee samen te nemen verkrijgt men dat
$M_{out}(M_{in})=M_{out} (F(M_{in})) = () M_{in}$.
Het bijbehorende blokschema, eerst in twee stappen en dan samengevoegd, vind je in onderstaand figuur. De signalen (op de pijlen) van dit systeem zijn de krachten en momenten (\(M_{in}\), \(F\) en \(M_{out}\)) en de systeem- of ontwerpparameters die in de blokken komen te staan zijn de stralen \(R_1\) en \(R_2\).
Onderstaand zien we weer het voorbeeld van de hefboom en het blokschema van de krachtketen die erbij hoort. Let erop dat het moment \(M\) in de hele hefboom een inwendig moment is, die allen zichtbaar wordt wanneer we denkbeeldig de hefboom in tweeën delen bij het scharnierpunt, zoals in de rechter figuur.
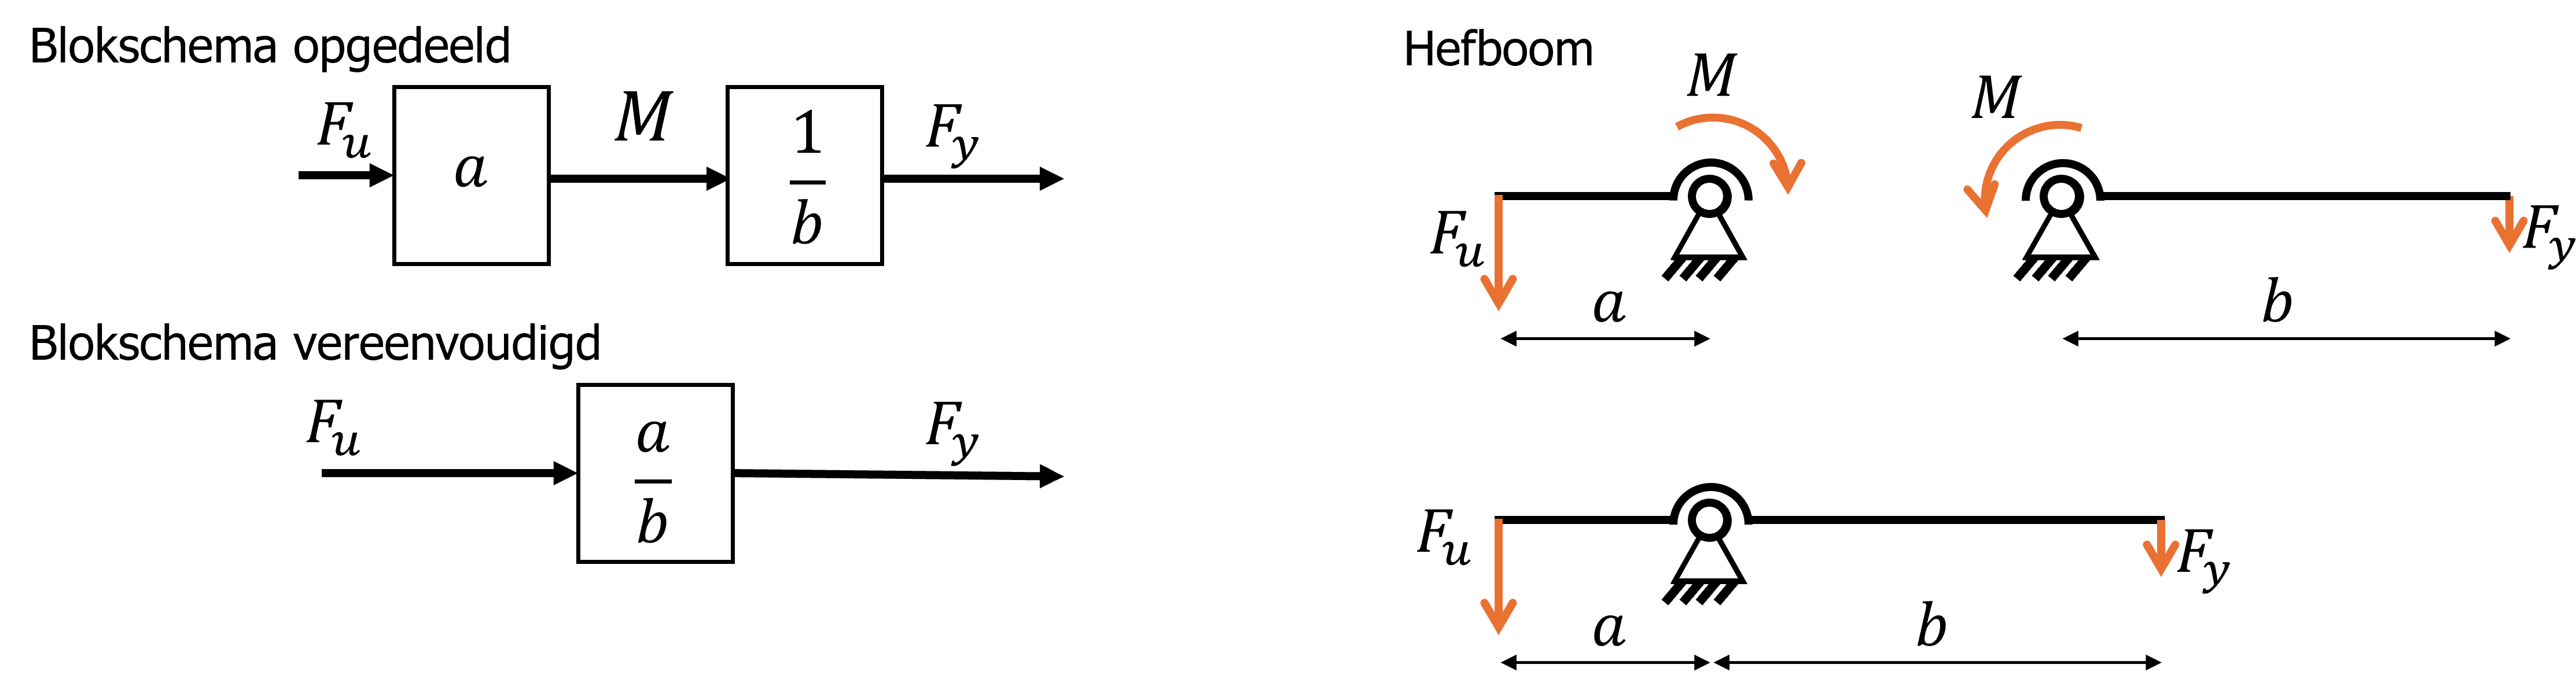
De functies die horen bij dit blokschema zijn:
\(M(F_u)=aF_u\) en \(F_y(M)=\frac{1}{b} M\),
samengenomen:
\(F_y(F_u)=\frac{a}{b} F_u\).
De signalen in dit schema zijn de krachten en momenten (\(F_u\),\(M\) en \(F_y\)) en de systeem- of ontwerpparameters zijn wederom de lengtes \(a\) en \(b\).
Vierpolen
Zoals misschien reeds opgemerkt, lijken de bewegings- en krachtketen van mechanische systemen sterk op elkaar. Nauwkeuriger gezegd: mits er geen verliezen aanwezig zijn, zijn ze elkaars inverse. Dit feit is erg handig om te gebruiken. We maken hier gebruik van de volgende regel die voor blokschema’s geldt:
Bij het omkeren van de pijlrichting, verandert de inhoud van het blok in diens inverse. Dus:
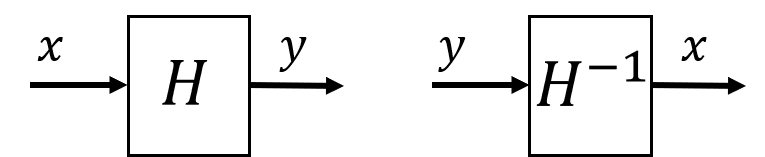
Op dezelfde manier als \(y=xH\) en \(x=yH^{-1}\).
Als we nu van eenzelfde systeem de krachtketen recht onder de bewegingsketen zetten, en de richting van de krachtketen omkeren, blijken de blokken in de bovenste en onderste keten gelijke inhoud te hebben. Dit noemen we een vierpool.
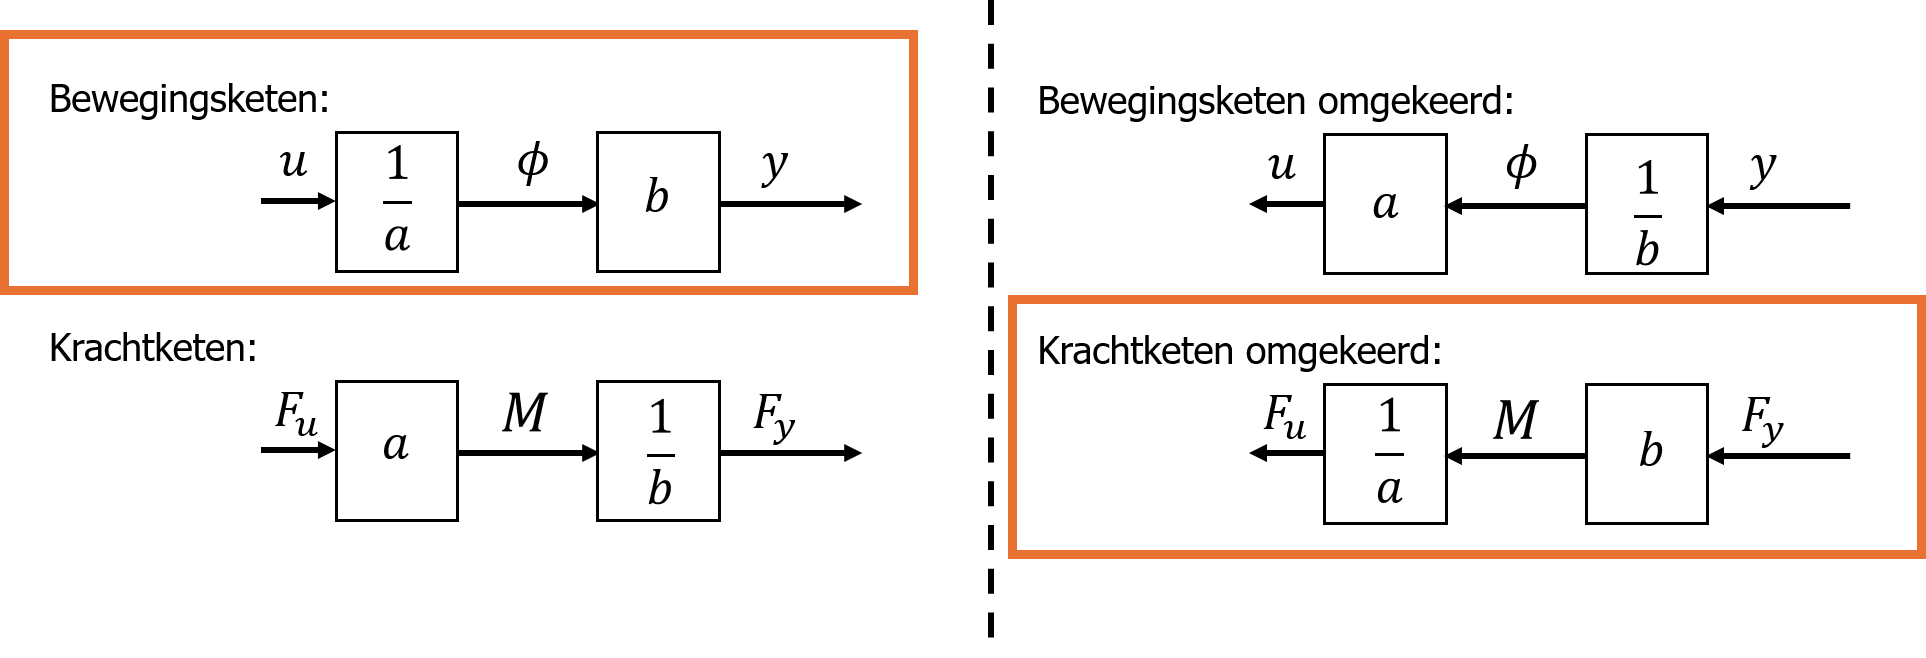
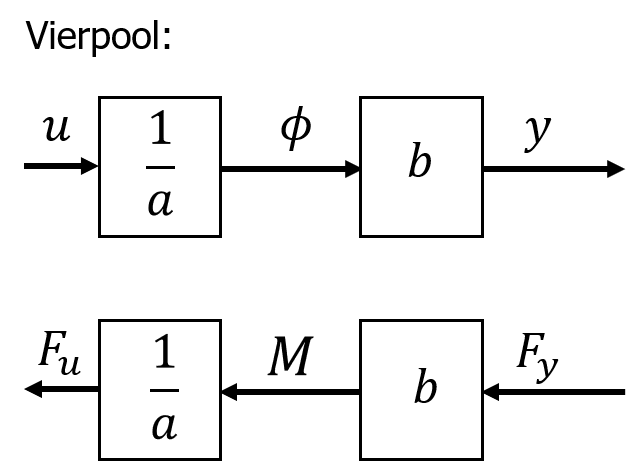
Afhankelijk van de gekozen richting van de pijlen (wat noem je de ingang van het systeem en wat noem je de uitgang?), kunnen we dus voor een systeem twee varianten maken, waarvan de inhoud van de blokken elkaars inverse zijn. Men kan ook de krachtketen boven zetten en de bewegingsketen onder. De twee varianten die daaruit ontstaan zijn feitelijk identiek aan de voorgaande twee.
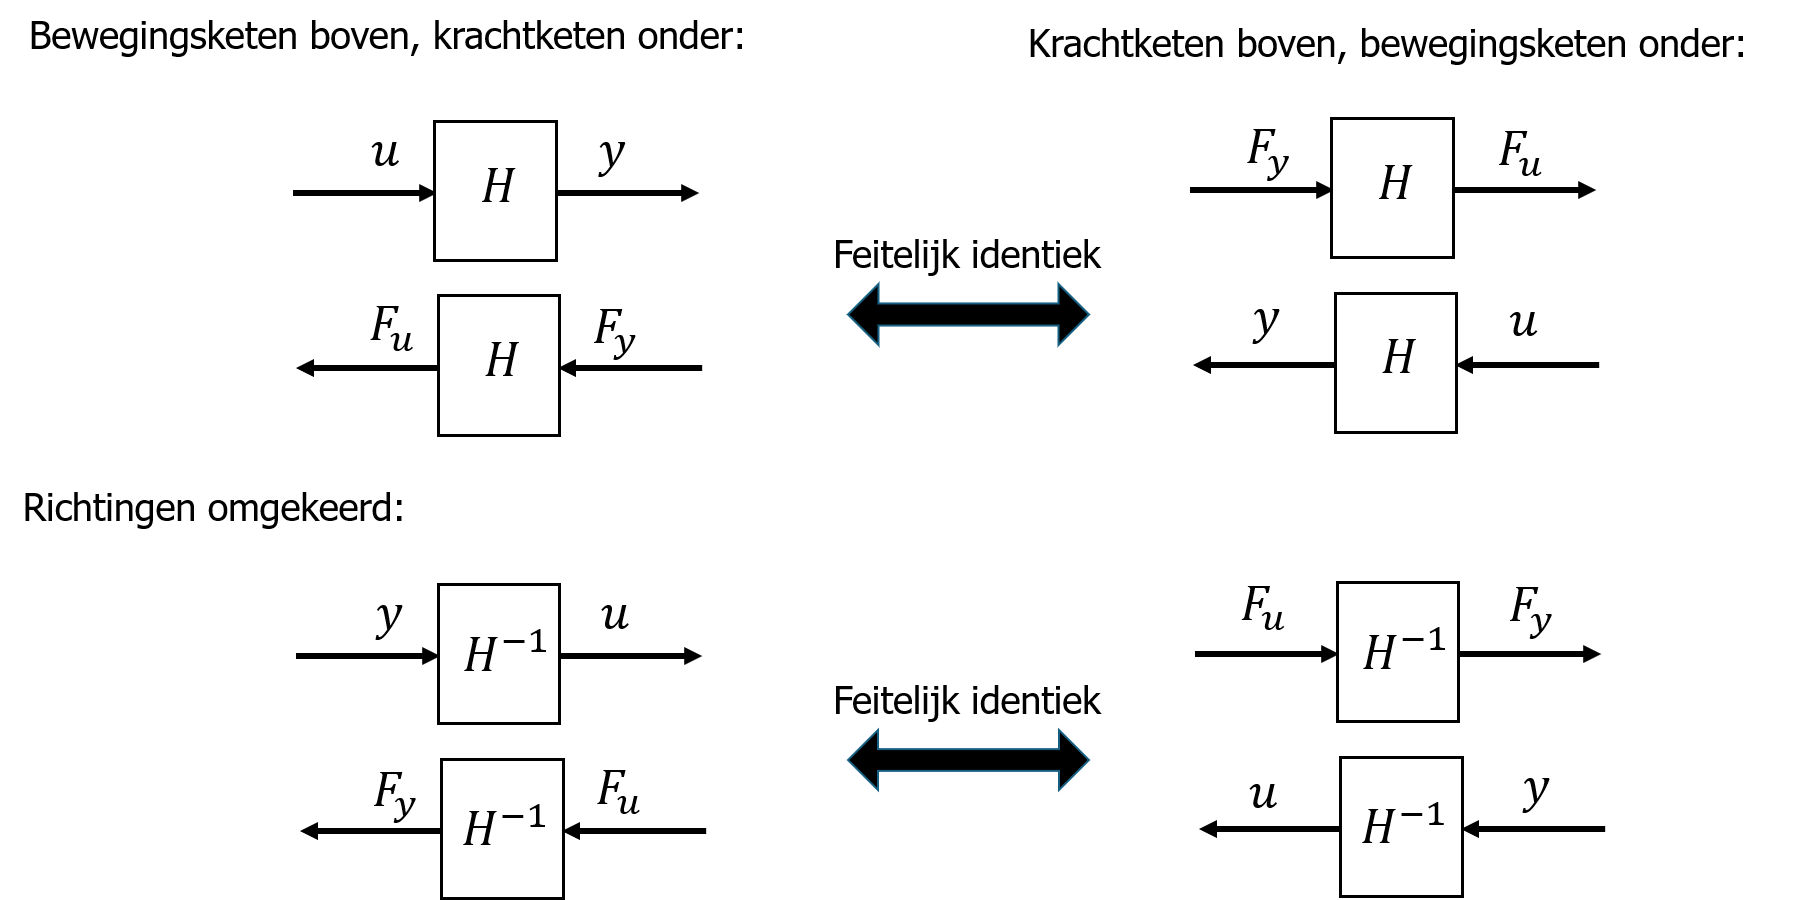
Een vierpool geeft een helder inzicht bij het modelleren van een mechanisch systeem als een overbrenging. Een overbrenging is een systeem met een duidelijke ingang en uitgang, waarbij wanneer een kracht- of momentsverkleining plaatsvindt, er juist een vergroting van de beweging plaatsvindt. Zo is het bij de meeste motoren de bedoeling dat het toerental verkleind wordt en tegelijkertijd het koppel vergroot.
Veren
Een vierpool kan ook als basis gebruikt worden voor het modelleren van een verend systeem. Bij een verend systeem is er meestal geen sprake van een ingang en uitgang, maar is men geïnteresseerd in de verplaatsing die ontstaat ten gevolge van een kracht, opgelegd in hetzelfde punt. Om dat te modelleren koppelen we de twee delen van de vierpool zodat er een heen en teruggaand pad ontstaat tussen de ingangsverplaatsing \(u\) en de ingangskracht \(F_u\), of andersom. De krachtketen en bewegingsketen worden gekoppeld door middel van veer-blokken. Hoe dat in zijn werk gaat tonen we aan de hand van het voorbeeld met de hefboom.
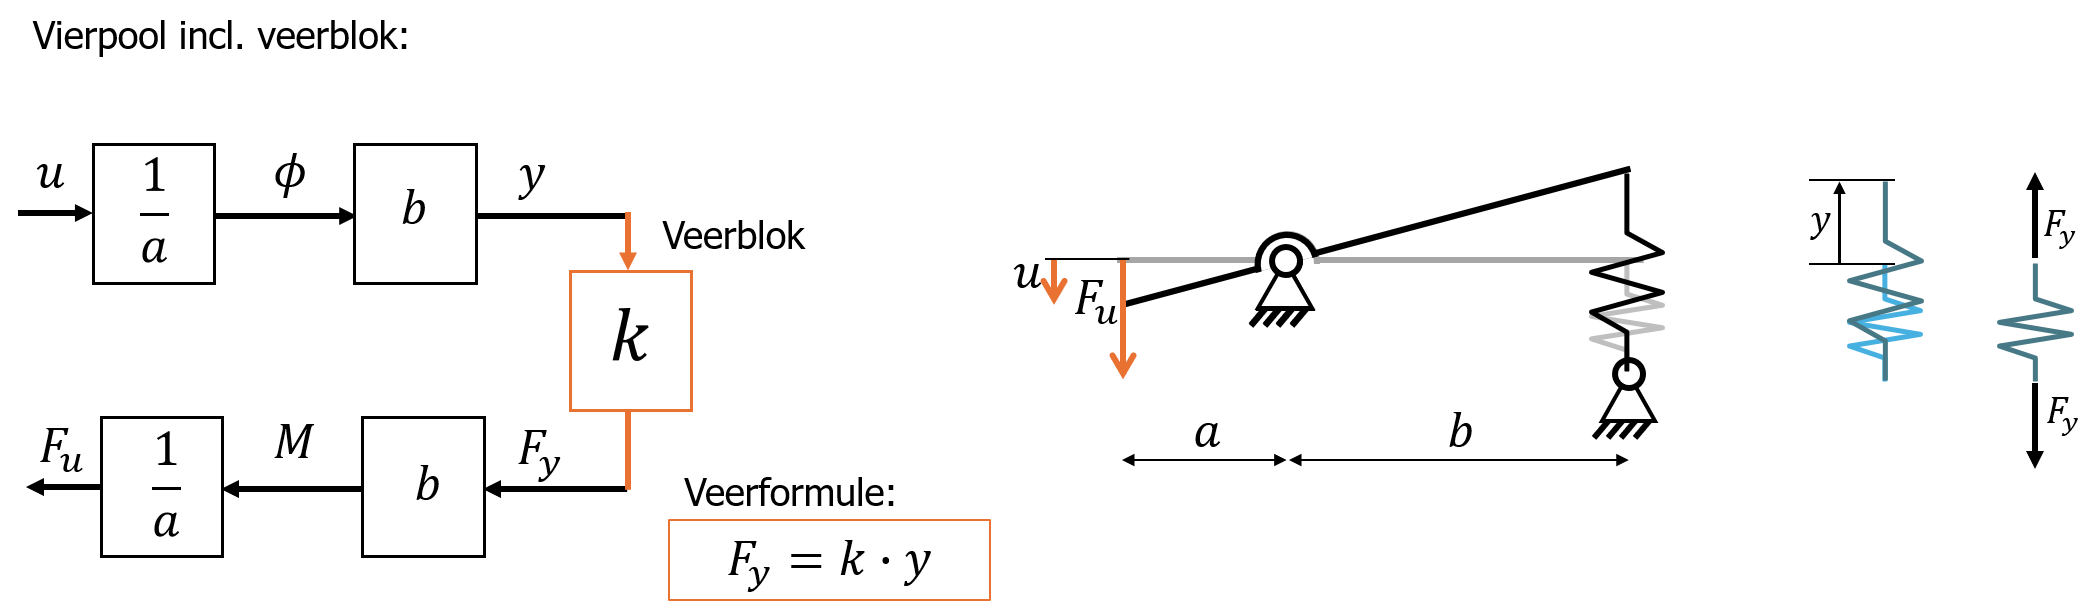
Aan het rechter uiteinde van de hefboom wordt een veer geschakeld. De veer geeft bij een positieve verplaatsing \(y\) omhoog, een reactiekracht \(F_y\) omlaag op de hefboom. De kracht is proportioneel aan de verplaatsing (we nemen aan dat er geen voorspanning is), en wel met de proportionaliteitsconstante, ook wel veerstijfheid, \(k\). Het blok tussen de twee ketens bevat dus de factor \(k\) als men gaat van verplaatsing naar kracht, en eventueel \(\frac{1}{k}\) als de pijl gaat van de kracht naar de verplaatsing.
In dit voorbeeld is het pad van \(u\) naar \(F_u\) één enkele keten zonder verdere aftakkingen. De kracht \(F_u\) kan bepaald worden door de verplaatsing \(u\) te vermenigvuldigen met elk blok dat op het pad tegengekomen wordt. \(F_u= u\frac{1}{a}bkb\frac{1}{a}=uk(\frac{b}{a})^2\)
We kunnen hiermee de vervangende stijfheid \(k'=\frac{F_u}{u}\), ofwel de stijfheid die men op het linkerpunt van de hefboom voelt als gevolg van de veer aan de rechterkant, bepalen:
\(k'= k\left(\frac{b}{a}\right)^2\)
Op de pagina met de samenvatting van het college over veren en veerschakelingen (LINK), worden blokschema’s gebruikt voor systemen met meer dan een veer.
“Symmetrie”-regels
In vierpolen zoals ook bij blokschema’s van veersystemen geldt dat er zogenaamde “symmetrie”-regels gelden, die het makkelijk maken om een halve blokschema aan te vullen met de andere helft, of een compleet schema te controleren op fouten. Ik schrijf “symmetrie” in deze context altijd tussen aanhalingstekens omdat het niet om een exacte spiegeling gaat. Wat de richtlijnen wel zijn:
- Alle blokken van de bewegingsketen zijn inhoudelijk gelijk aan hun tegenhanger in de krachtketen.
- Alle pijlrichtingen zijn omgekeerd. Niet alleen geldt dit voor naar links en naar rechts gaande pijlen, maar ook voor verticale pijlen. Hier geldt dat alles wat boven de symmetrielijn naar het midden wijst, eronder juist ervan af wijst. Geen echte symmetrie dus hier.
- Alle optel- of aftrek-punten worden afsplitsingen, en elke afsplitsing wordt een optel- of aftrek-punt.
- Veerblokken bevinden zich altijd op de symmetrielijn en vormen de enige koppeling tussen de bewegings- en de krachtketen. Er bestaan ook andere mogelijke blokken die bewegings- en krachtketen koppelen, maar deze worden niet in WOP1 behandeld.
De “symmetrie” waar het hier om gaat betreft natuurlijk geen perfecte geometrische symmetrie. Het gaat om de manier waarop blokken verbonden zijn, en niet om hun exacte locatie in de ruimte. Het kan ook zijn dat een deel van een blokschema versimpeld is door bijvoorbeeld blokken samen te nemen (hierover meer hieronder), terwijl dat niet gebeurd is aan de andere kant van de “symmetrie”.
Rekenregels
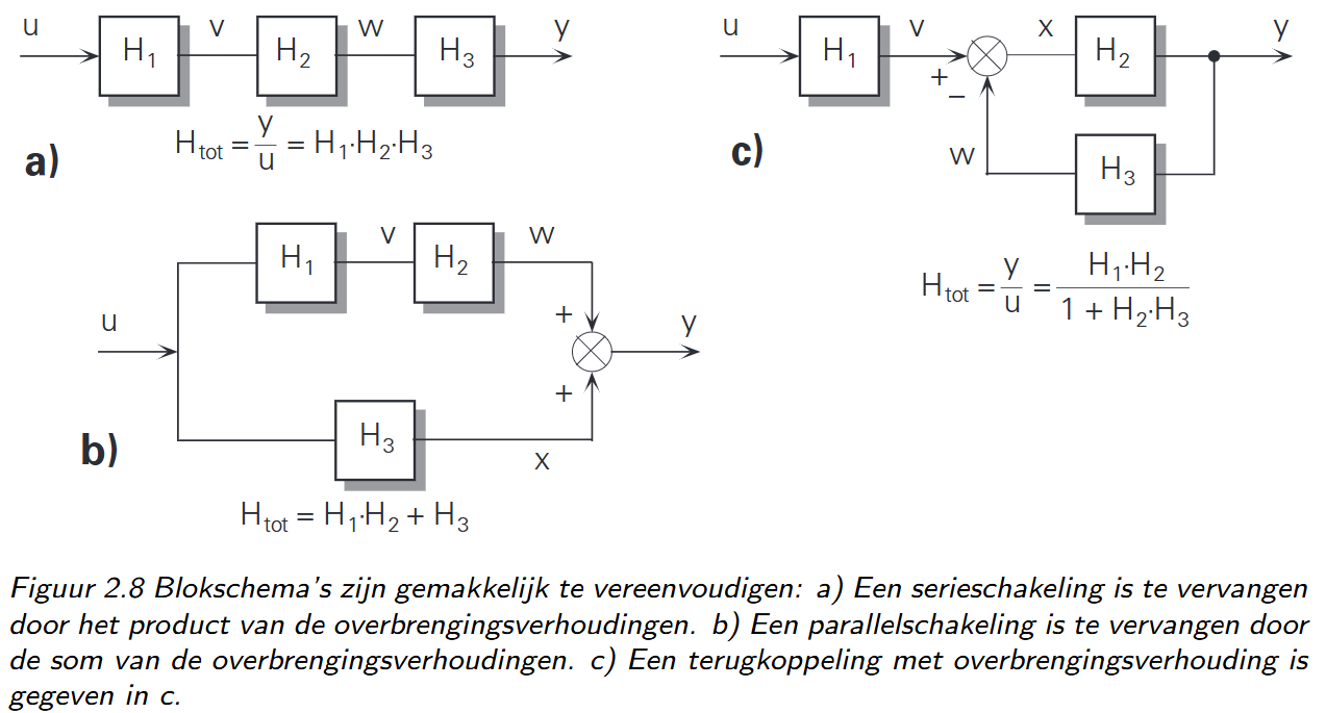
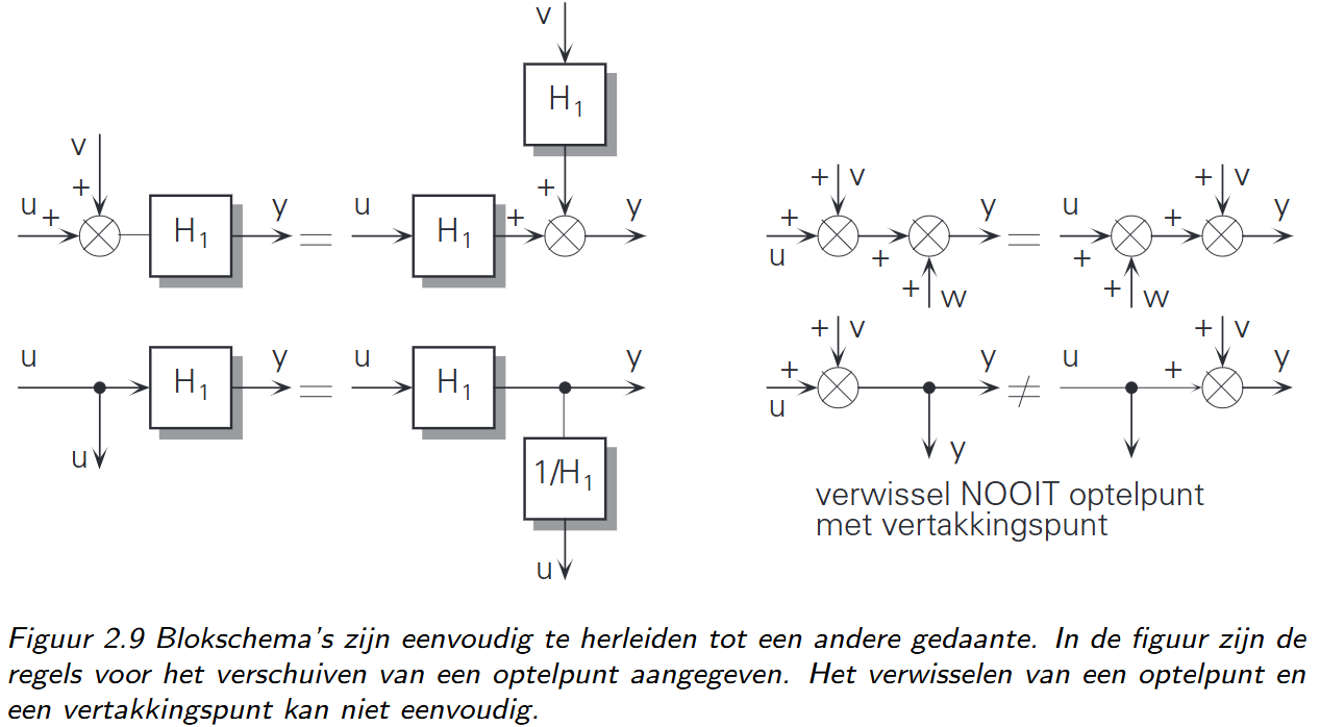
Voor het herstructureren van (delen van) een blokschema, wat meestal neerkomt op vereenvoudigen om door het aantal schakels te verminderen, gelden een aantal basisregels. Deze worden weergegeven in de volgende figuren, genomen uit het boek Werktuigkundige Systemen (Cool e.a. 2023). Deze regels worden o.a. toegepast om tot de algehele overdrachtsfunctie $H_{frac}=\frac{y}{u}$ van een blokschema te bepalen. Dat is de directe relatie tussen ingang \(u\) en uitgang \(y\), ofwel de inhoud van het ene blok wanneer het hele schema tot één blok vereenvoudigd wordt.
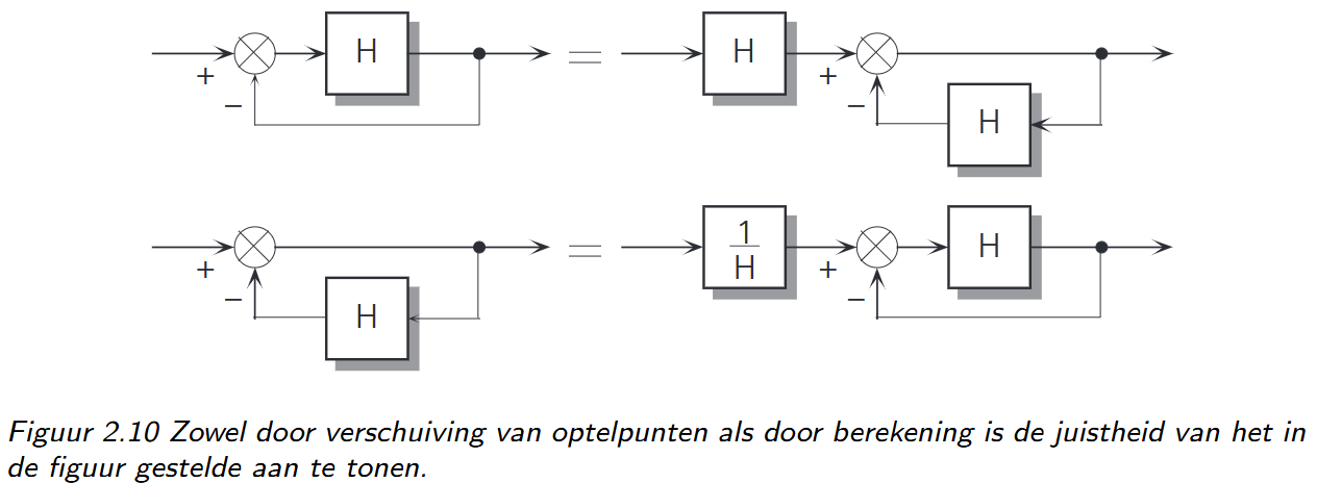
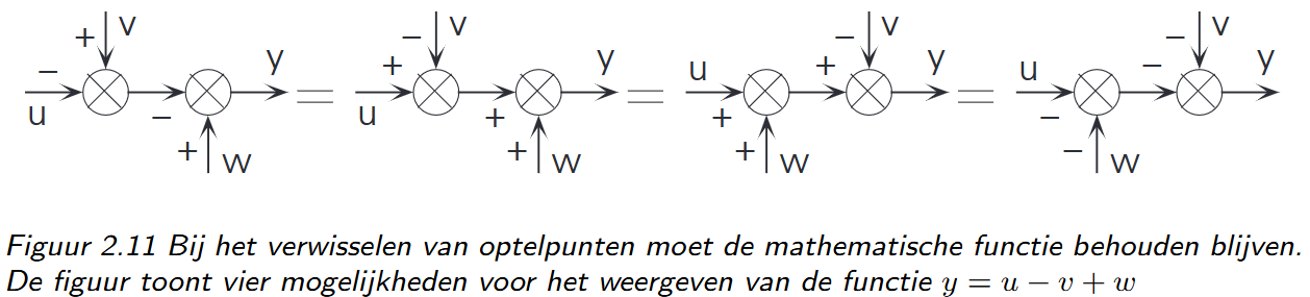
Procedure voor het oplossen van vraagstukken
- Begin bij het opdelen van het gehele systeem in subsystemen. Hierin is enige vrijheid van keuze.
- Schets voor elk subsysteem twee schema’s: één waarin de bewegingen worden weergegeven, het andere voor de krachten. In deze schema’s teken je met pijlen de door jou gekozen positieve richting van de variabelen die benut zullen worden, en hun symbolen. Het is handig om de beweging van het hele systeem te proberen voor te stellen (schetsen wellicht) zodat de positieve bewegingsrichtingen coherent zijn tussen de onderdelen. Voor de krachten moet men vooral rekening houden met het feit dat een positief gedefinieerde kracht op één onderdeel, op een ander onderdeel juist tegengesteld zal zijn (actie=reactie).
- Stel de formules voor de kinematica en voor statisch evenwicht op voor elke schema.
- Schets de globale structuur van het blokschema. Begin grof en werk daarna steeds meer de fijne details uit. Hoeveel veerblokken staan op de symmetrielijn? Is er sprake van terugkoppellussen, of lopen alle paden parallel van ingang naar de uitgang. Is er sprake van optelpunten, bijvoorbeeld wanneer allebei de uiteinden van een veer worden verplaatst als gevolg van een ingangsbeweging?
- Vul de blokken van de bovenste helft in. Bedenk dat elke stap in het blokschema overeenkomt met een (stuk van) een eerder opgestelde formule. Als de bewegingsketen bovenaan staat, slaat dit deel alleen op de formules van de kinematica. Als het de krachtketen betreft, slaat dit deel alleen op de formules voor het statisch evenwicht.
- Optie A: Werk door naar de onderste helft door ook hier de formules te vertalen in blokken. Controleer met de “symmetrie”-regels of alles correct is.
- Optie B: Vul de blokken in door het volgen van de “symmetrie”-regels. Controleer vervolgens elke stap in het blokschema met de formules.
- Controleer de volgens zaken: staan alle pijlen in de correcte richting? Kloppen de optel- en aftrekpunten met de formules (soms afhankelijk van de als positief gedefinieerde richtingen)? Staan alle veerblokken op de symmetrielijn? Klopt de rest van de symmetrie? Staan de bewegings- en krachtsvariabelen op de pijlen, en de vaste ontwerpparameters (maten, stijfheden, e.d.) in de blokken?