Advanced Engineering Design 2026/2027
WB2633 T3 - Groepsproject
Opdrachten
In teamverband wordt een mechatronisch apparaat ontworpen, gebouwd, en de werking geëvalueerd. Voor de beste prestaties is een optimalisatie nodig tussen de eigenschappen van de elektrische aandrijving en het mechanisch/dynamisch ontwerp. De actuatoren, in dit geval motoren en eventueel een elektromagneet en/of een solenoid, met een Arduino board, worden beschikbaar gesteld. De prestatie wordt beoordeeld door een tweekoppige jury. Hierbij ligt de nadruk op met name de keuzes die voor het ontwerp gemaakt zijn.
Dit jaar kan elke groep kiezen uit twee opdrachten. Deze zijn hieronder te vinden.
Optie 1: Pick&Placerobot
In deze opdracht is het jullie taak om een pick&placerobot te ontwikkelen. Deze robot moet in staat zijn om tot maximaal 8 M8 ringen op te pakken en deze in de juiste gleuven in een verticale wand te plaatsen.
Uitdaging
In deze opdracht is het de uitdaging om een machine te bouwen die zo snel mogelijk is, maar wel nog precies genoeg. Er is namelijk enige marge tussen de afmetingen van de gleuven en die van de ringen. Hoe sneller je beweegt, hoe moeilijker het zal zijn om binnen deze marge te blijven. Dit maakt het een opdracht waar dynamica een belangrijke rol speelt. Een heel belangrijk aspect bij zowel precisie als dynamica is stijfheid.
Prestatiemeting
De prestatie van de robot wordt in twee stappen gemeten. Eerst wordt gekeken of de robot alle acht de locaties op de wand kan bereiken. Wanneer dat lukt, krijg je drie willekeurige locaties op de wand te horen waar ringen ingeworpen moeten worden. De tijd die de robot erover doet om deze ringen in de juiste gleuven te werpen, bepaalt de prestatie.
Meting 1: Bereiken van de 8 locaties
In de eerste meting krijg je 8 ringen en demonstreer je dat de robot in elk van de gleuven in de wand een ring kan inwerpen. De volgorde waarin en het tempo waarop je dit doet, bepaal je zelf. Natuurlijk moet deze demonstratie wel binnen het meetmoment passen.
Meting 2: Drie willekeurige locaties
Alleen als Meting 1 succesvol afgerond is, kun je meedoen voor meting 2. Je krijgt op dat moment drie willekeurige locaties op de wand te horen waarin je, op de gegeven volgorde, ringen moet werpen. Hierbij wordt gemeten hoeveel ringen in de juiste gleuven geworpen zijn en hoe lang de machine hierover doet. Eventuele programmeertijd die nodig is om de locaties en de volgorde aan de machine door te geven telt hierbij niet mee.
De prestatie komt als volgt tot stand:
\[C_{pm}=\frac{i^3}{t}\]
De prestatiemeting \(C_{pm}\) is het quotiënt van het aantal correct geplaatste ringen tot de derde \(i^3\) gedeeld door de totale tijd die het inwerpen gekost heeft \(t\).
De tijd start wanneer de machine in beweging komt en de tijd wordt genoteerd wanneer er een ring correct ingeworpen is. De tijd stopt wanneer de laatste ring ingeworpen is of de poging door de groep afgebroken wordt.
Een correct ingeworpen ring is gedefinieerd als een ring die in een gleuf geplaatst is en aan de achterkant van de wand naar beneden valt.
Het veld van de pick&placerobot
Het veld bestaat uit een wand en een onderplaat. In de wand zitten acht gleuven van 5 mm hoog en 25 mm breed. Deze gleuven zijn gerangschikt in twee kolommen van elk 4 gleuven. De verticale afstand tussen de gleuven is 25 mm en de horizontale afstand tussen de kolommen is 70 mm. Zie ook Figuur 1.
In de bodemplaat zitten zes gaten (4 mm), waarmee je het speelveld aan de robot kunt bevestigen.
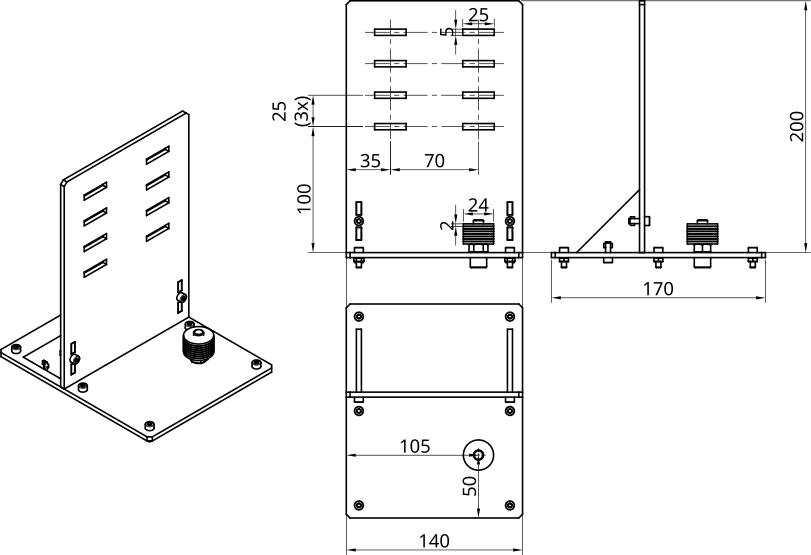
De tekeningen van het speelveld zijn ook beschikbaar als SolidWorks bestanden.
Aan de start van een poging zijn er 8 M8 ringen geplaatst om de ophaalbout. Tijdens de poging worden deze opgepakt en in de gleuven geworpen. De ringen en bouten zijn van staal en kunnen worden opgepakt met de elektromagneet.
Optie 2: CNC-buigmachine
Omschrijving
In deze opdracht is het jullie taak om een geautomatiseerde buigmachine te maken. Deze buigmachine moet een gegeven aluminium strip van 2 mm x 10 mm kunnen omvormen naar een complexe vorm bestaande uit een opeenvolging van vijf karakteristieke features, genomen uit de volgende selectie:
- Een recht stuk (onvervormd) van 50 mm lang.
- Een getordeerd deel: 90° getordeerd (zuivere torsie om de neutrale as), in positieve richting volgens de rechterhandregel, over een lengte van 50 mm.
- Een bocht naar rechts van 90° met binnenradius 30 mm, gebogen om de lage kant van het profiel.
De vorm kan bestaan uit een willekeurige herhalingsvariatie (de volgorde maakt uit en herhaling is mogelijk) van de genoemde features. De gewenste vorm wordt met de groep gedeeld ongeveer één week voor de prestatiemeting. Hieronder zie je een voorbeeld van een vorm, ter illustratie.
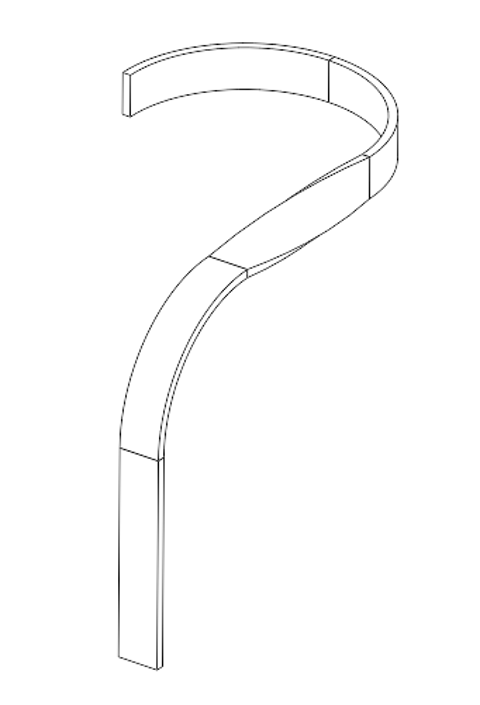
Aan de uiteinden van de strip mag eventueel een recht stuk uitsteken, bijvoorbeeld voor inklemming e.d. De onbewerkte strip heeft een lengte van 500 mm.
Uitdagingen
De machine moet in staat zijn om de juiste krachten op de juiste plek van de strip aan te brengen en de juiste beperkingen op te leggen om tot de gewenste vorm te komen. De machine moet zo ingesteld kunnen worden dat de elastische terugvering (spring-back) wordt gecompenseerd. Men moet in het ontwerp rekening houden met de ruimte die de strip in onvervormde en in vervormde toestand inneemt, om de ontwerpruimte daarmee te definiëren.
Prestatiemeting
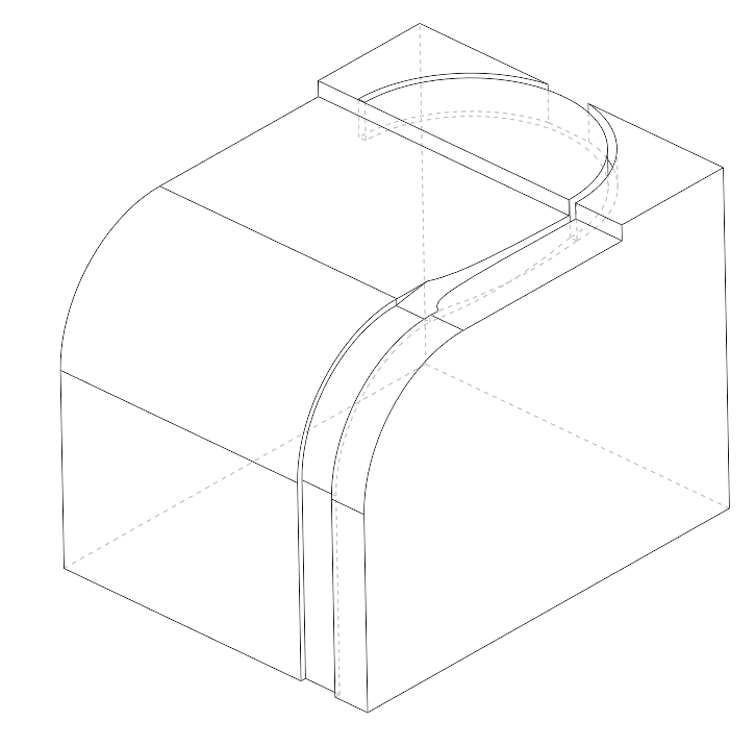
De prestatie van de buigmachine wordt uitgedrukt in de nauwkeurigheid van de gerealiseerde vorm. Deze nauwkeurigheid wordt bepaald aan de hand van een set mallen waarin de vervormde strip wordt geplaatst.
Er wordt een serie mallen voorbereid met stapsgewijs toenemende speling. De speling wordt hierbij gedefinieerd als de offset ten opzichte van het nominale oppervlak van de vervormde strip. De score wordt bepaald door de speling van de kleinste mal waarin de strip zonder forceren past.
De uiteindelijke score is daarmee een scalaire waarde, uitgedrukt in millimeters en afgerond op 0,1 mm.
De machine moet de strip volledig autonoom van de rechte uitgangstoestand naar de gewenste vervormde toestand brengen, zonder ingrijpen van de gebruiker.
Hieronder is ter illustratie een afbeelding van een mogelijke mal weergegeven.
Geleverde materialen
Elke groep krijgt een doos die de volgende artikelen bevat:
Men kan ter aanvulling op de standaardonderdelen uit de doos, ook de volgende onderdelen aanvragen:
De doos wordt in week 2 uitgegeven, de andere onderdelen kunnen eventueel ook later opgehaald worden. Alle onderdelen moeten aan het eind van het project weer ingeleverd worden. Als een groep hun machine wil behouden, moeten zij zelf de benodigde onderdelen aanschaffen. Het inlevermoment van het kratje wordt nog gecommuniceerd.
Verder ontvangt men, afhankelijk van de gekozen opdracht, of
of
Beoordeling
Het cijfer van Advanced Engineering Design T3 is het gemiddelde van 3 cijfers. Deze zijn:
De beoordeling van de poster die in week 5 ingeleverd wordt. De criteria waarop de poster beoordeeld wordt, kan je vinden in de Poster sectie.
De prestatiemeting in week 9. De prestatiemeting is per opdracht verschillend, maar wordt omgezet in een prestatiecijfer. Er wordt onderscheid gemaakt tussen het volgende:
5,0+ Het ontwerp wordt door de jury gezien als een ontwerp voor een pick&placerobot of CNC-buigmachine en mag een prestatiemeting doen tijdens de jurydagen.
6,0+ Alle ontwerpen met een prestatiemeting.
10 Het ontwerp met de hoogste prestatiescore per opdracht. Het uiteindelijke cijfer in het geval van een geldige prestatie is een interpolatie tussen 6 en 10 gebaseerd op de prestatiemeting.
De beoordeling van de jury in week 9, hier wordt gekeken naar de constructieprincipes, uitvoering en het ontwerp in het algemeen. Hierin wordt ook gekeken naar eventuele aanvullende prestatiecriteria die niet direct van invloed zijn op de prestatiemeting, die men zelf mag aandragen, denk aan compactheid, gewicht, e.d.
Reglement
Regels omtrent de prestatiemeting
- Tijdens de poging mag de machine niet aangeraakt worden.
- De digitale interface mag bediend worden voorafgaand aan de poging om te kalibreren en het programma te starten.
- Tijdens de poging mag de interface alleen als noodstop gebruikt worden.
Gebruik van materialen en onderdelen
Hieronder staan regels aangaande het fabriceren van jullie machine. Afwijken van deze regels is alleen toegestaan na goedkeuring van de docenten via het BrightSpace Q&A-forum.
- Het ontwerp moet te fabriceren zijn in de faculteitswerkplaats, en hoort daarom voornamelijk uit metaal en 3D-prints te bestaan. Alternatieve materialen zoals hout, composiet e.d., alleen in overleg.
- Het is niet toegestaan om een ontwerp te maken uit standaard bouwdoosonderdelen zoals lego of meccano.
- Geëxtrudeerde profielen (ITEM etc.) mogen niet gebruikt worden.
- 3D printen is toegestaan, maximaal 30 volumeprocenten van jullie machine.
- Geen extra actuatoren (motoren, elektromagneten, etc.) mogen gebruikt worden. Extra sensoren, schakelaars etc. zijn wel toegestaan.
- De FW-lasersnijder is beschikbaar. Per groep mag een plaat van 500x500x1 mm plaatmateriaal (aluminium of staal) gebruikt worden. Kleine onderdelen (<100mm) mogen uit 1.5 of 2 mm dikte plaat worden gesneden de rest alleen uit 1 mm dikte plaat.
Inkoopdelen: Buiten niet-reglementaire onderdelen mogen jullie, op eigen budget, materialen en onderdelen inkopen. Let hierbij wel op inklaringskosten en levertijden.
Ophalen doosje met componenten: De componenten die beschikbaar worden gesteld kunnen in week 2 in de AWS worden opgehaald door een groepsvertegenwoordiger. Op een later moment kunnen de componenten alsnog worden opgehaald, op afspraak met Eelco Kleiman (e.kleiman@tudelft.nl).
Defecte onderdelen: Als de motoren niet functioneren dan kan dat een gevolg zijn van een defect onderdeel. Defecte onderdelen kunnen bij de Uitgiftebalie worden omgewisseld. Hierbij is het de bedoeling om ter plaatse onderdelen uit te wisselen tot bekend is welk onderdeel defect is.
FW materialenlijst: Assen in 3, 4, 5, 6, 8 en 10mm staal zijn in de FW verkrijgbaar en ook een aantal bevestigingsmiddelen. Dit is de hele lijst van wat beschikbaar is.
Download eerst het excel-bestand en kies in het gedownloade bestand voor “WOP3/AED”. Daarna zie je pas alle beschikbare materialen voor dit project.